ਭਾਸ਼ਾ ਚੁਣੋ
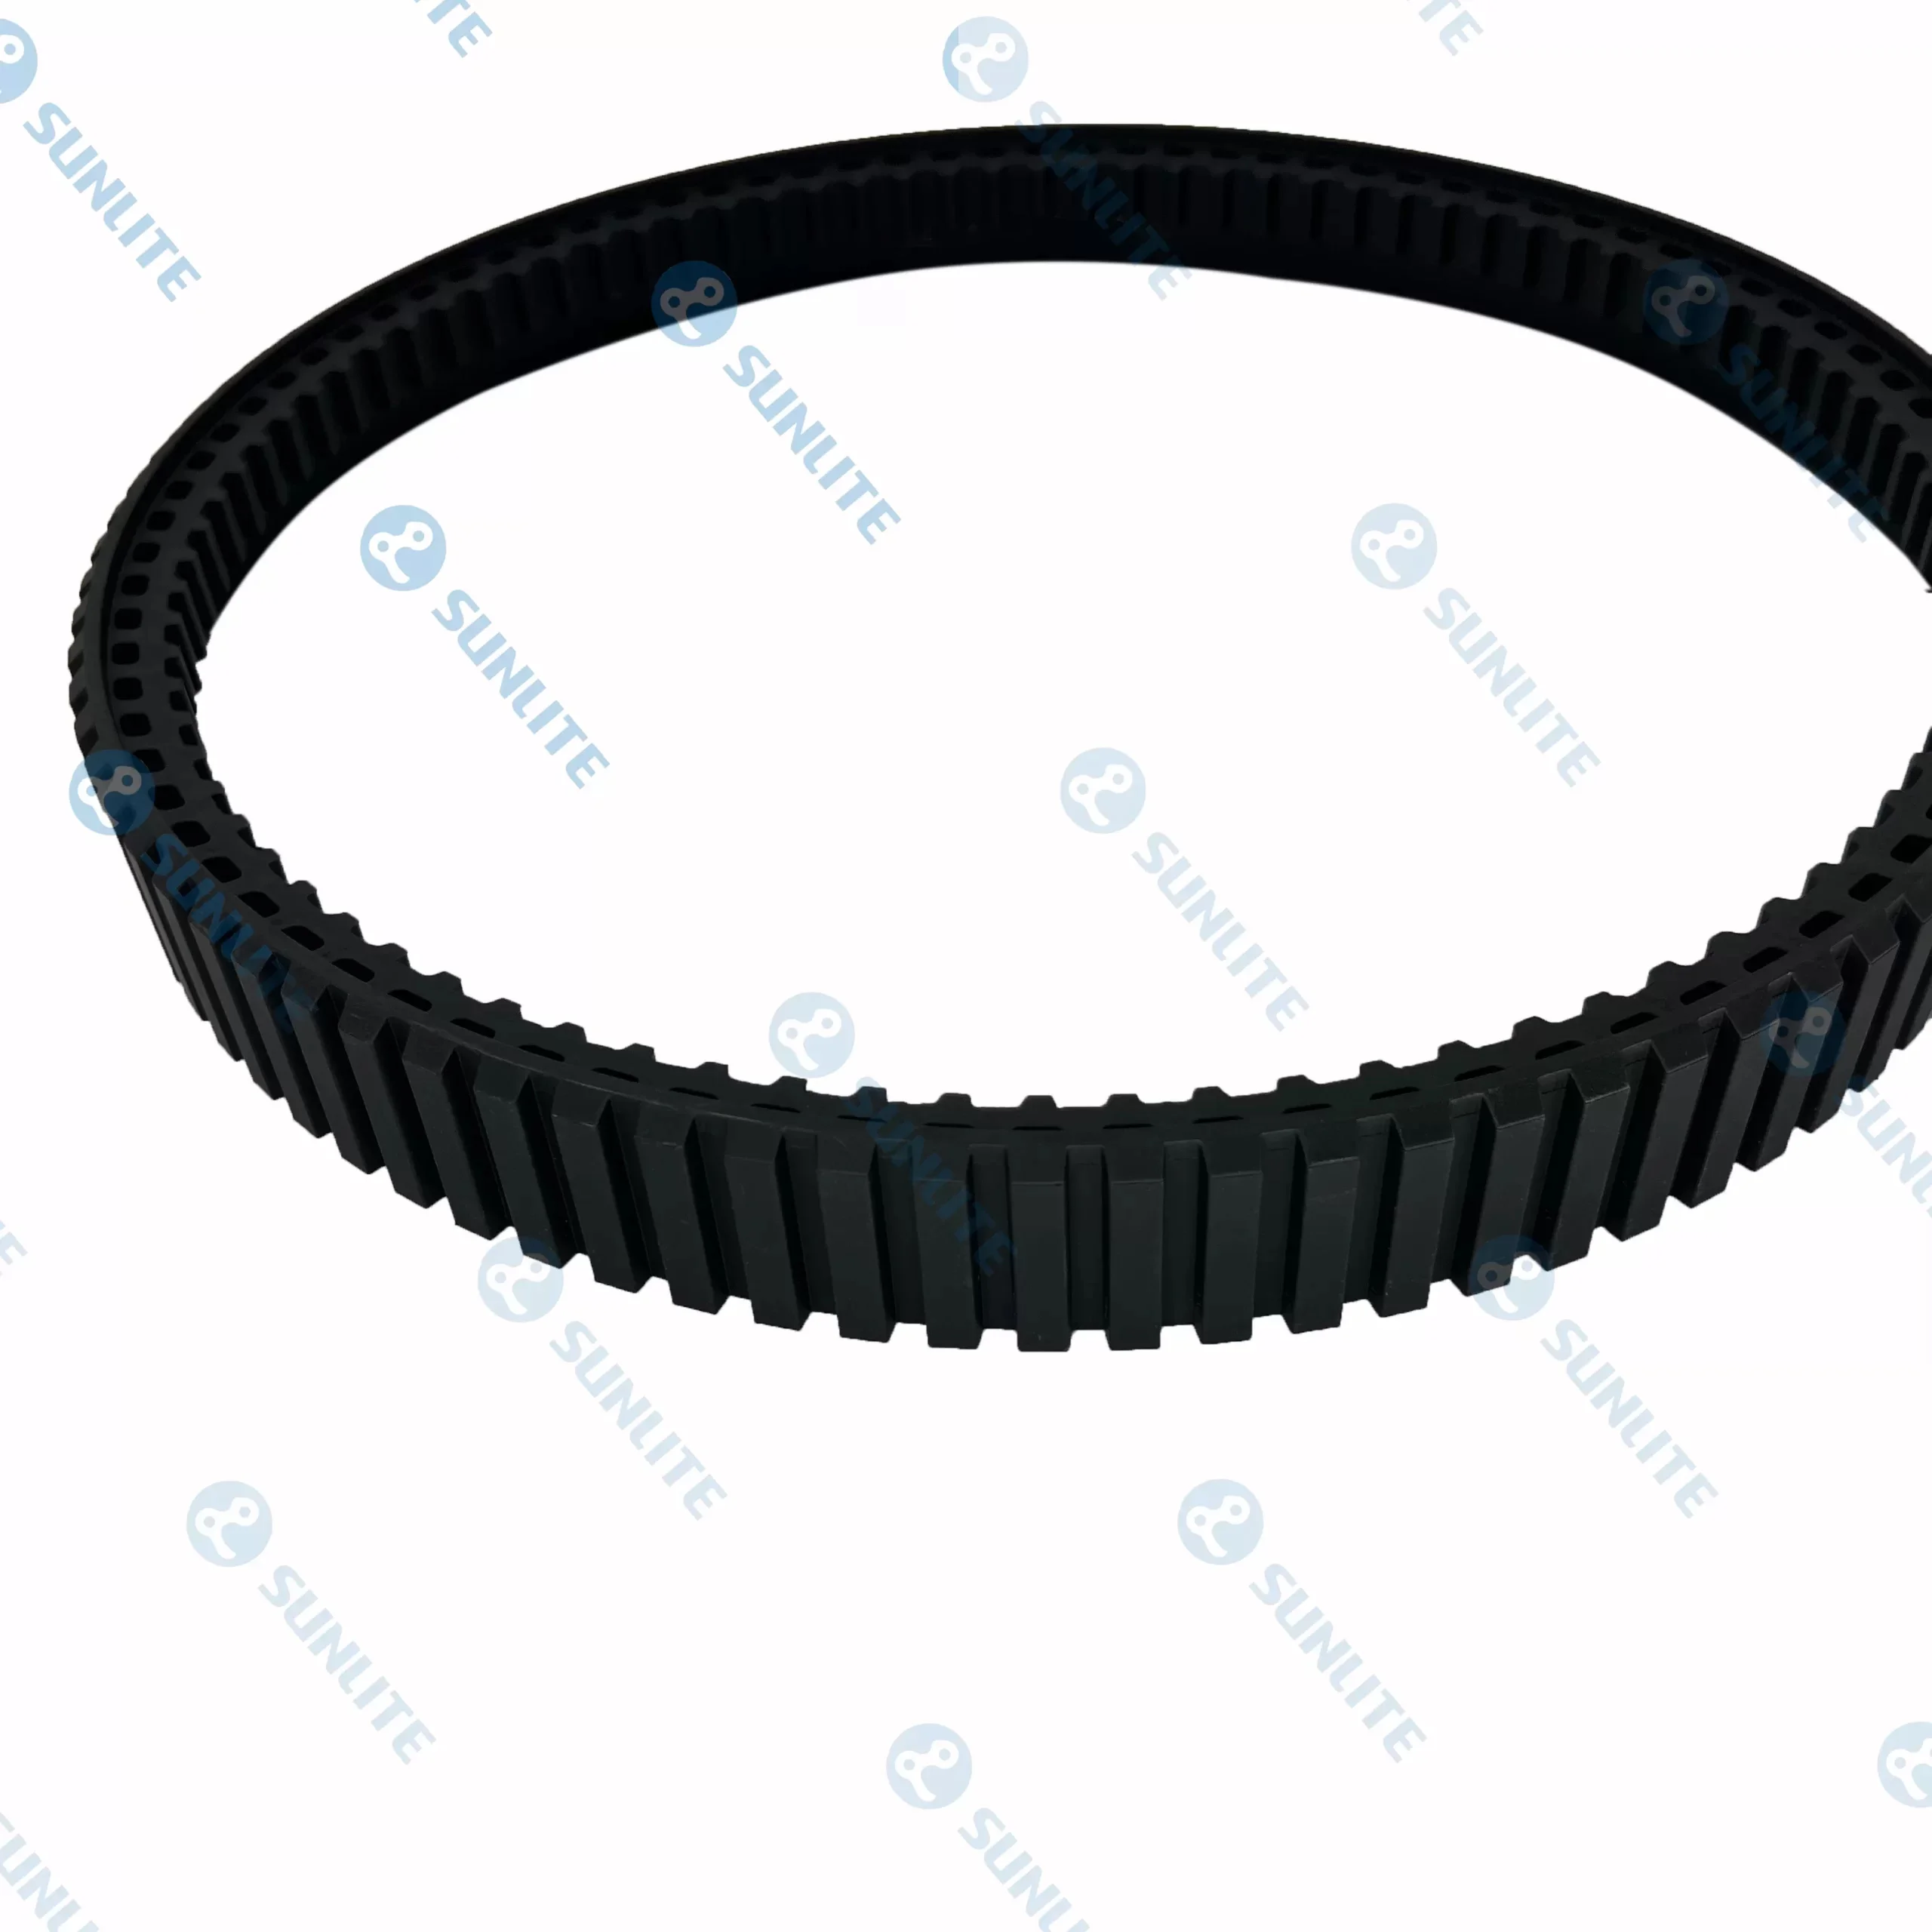
ਰੋਬੋਟਿਕਸ ਉਦਯੋਗ ਦਾ ਤੇਜ਼ੀ ਨਾਲ ਵਿਸਤਾਰ ਮਾਨਕੀਕ੍ਰਿਤ ਪ੍ਰਯੋਗਸ਼ਾਲਾ ਪ੍ਰੋਟੋਟਾਈਪਾਂ ਤੋਂ ਬਹੁਤ ਪਰੇ ਹੋ ਗਿਆ ਹੈ। ਅੱਜ, ਆਟੋਨੋਮਸ ਸਿਸਟਮ ਸਬ-ਜ਼ੀਰੋ ਆਰਕਟਿਕ ਰਿਸਰਚ ਸਟੇਸ਼ਨਾਂ ਤੋਂ ਲੈ ਕੇ ਉਦਯੋਗਿਕ ਗੰਧਲੇ ਪਲਾਂਟਾਂ ਦੇ ਉੱਚ-ਤਾਪਮਾਨ ਗਲਿਆਰਿਆਂ ਤੱਕ ਦੇ ਵਾਤਾਵਰਨ ਵਿੱਚ ਤਾਇਨਾਤ ਹਨ। ਇਸ ਵਿਸਤਾਰ ਦਾ ਕੇਂਦਰ ਮਸ਼ੀਨ ਅਤੇ ਜ਼ਮੀਨ ਵਿਚਕਾਰ ਨਾਜ਼ੁਕ ਇੰਟਰਫੇਸ ਹੈ। ਜਦੋਂ ਕਿ ਆਫ-ਦੀ-ਸ਼ੈਲਫ ਹੱਲ ਮੌਜੂਦ ਹਨ, ਦਾ ਵਾਧਾ ਕਸਟਮ ਰਬੜ ਟਰੈਕ ਟ੍ਰੈਕਸ਼ਨ, ਟਿਕਾਊਤਾ, ਅਤੇ ਊਰਜਾ ਕੁਸ਼ਲਤਾ ਨੂੰ ਅਨੁਕੂਲ ਬਣਾਉਣ ਦੀ ਕੋਸ਼ਿਸ਼ ਕਰਨ ਵਾਲੀਆਂ ਕੰਪਨੀਆਂ ਲਈ ਪਰਿਭਾਸ਼ਿਤ ਕਾਰਕ ਬਣ ਗਿਆ ਹੈ। ਇੱਕ ਡਰਾਈਵ ਸਿਸਟਮ ਦੀਆਂ ਮਕੈਨੀਕਲ ਵਿਸ਼ੇਸ਼ਤਾਵਾਂ ਨੂੰ ਤਿਆਰ ਕਰਨਾ ਇਹ ਯਕੀਨੀ ਬਣਾਉਂਦਾ ਹੈ ਕਿ ਇੱਕ ਰੋਬੋਟ ਸਿਰਫ਼ ਹਿੱਲ ਨਹੀਂ ਰਿਹਾ ਹੈ, ਪਰ ਇਸਦੇ ਖਾਸ ਥੀਏਟਰ ਆਫ਼ ਓਪਰੇਸ਼ਨ ਵਿੱਚ ਸਰਜੀਕਲ ਸ਼ੁੱਧਤਾ ਨਾਲ ਪ੍ਰਦਰਸ਼ਨ ਕਰ ਰਿਹਾ ਹੈ।
ਐਡਵਾਂਸਡ ਰੋਬੋਟ ਟਰੈਕ ਡਿਜ਼ਾਈਨ ਦੇ ਆਰਕੀਟੈਕਚਰਲ ਫਾਊਂਡੇਸ਼ਨ
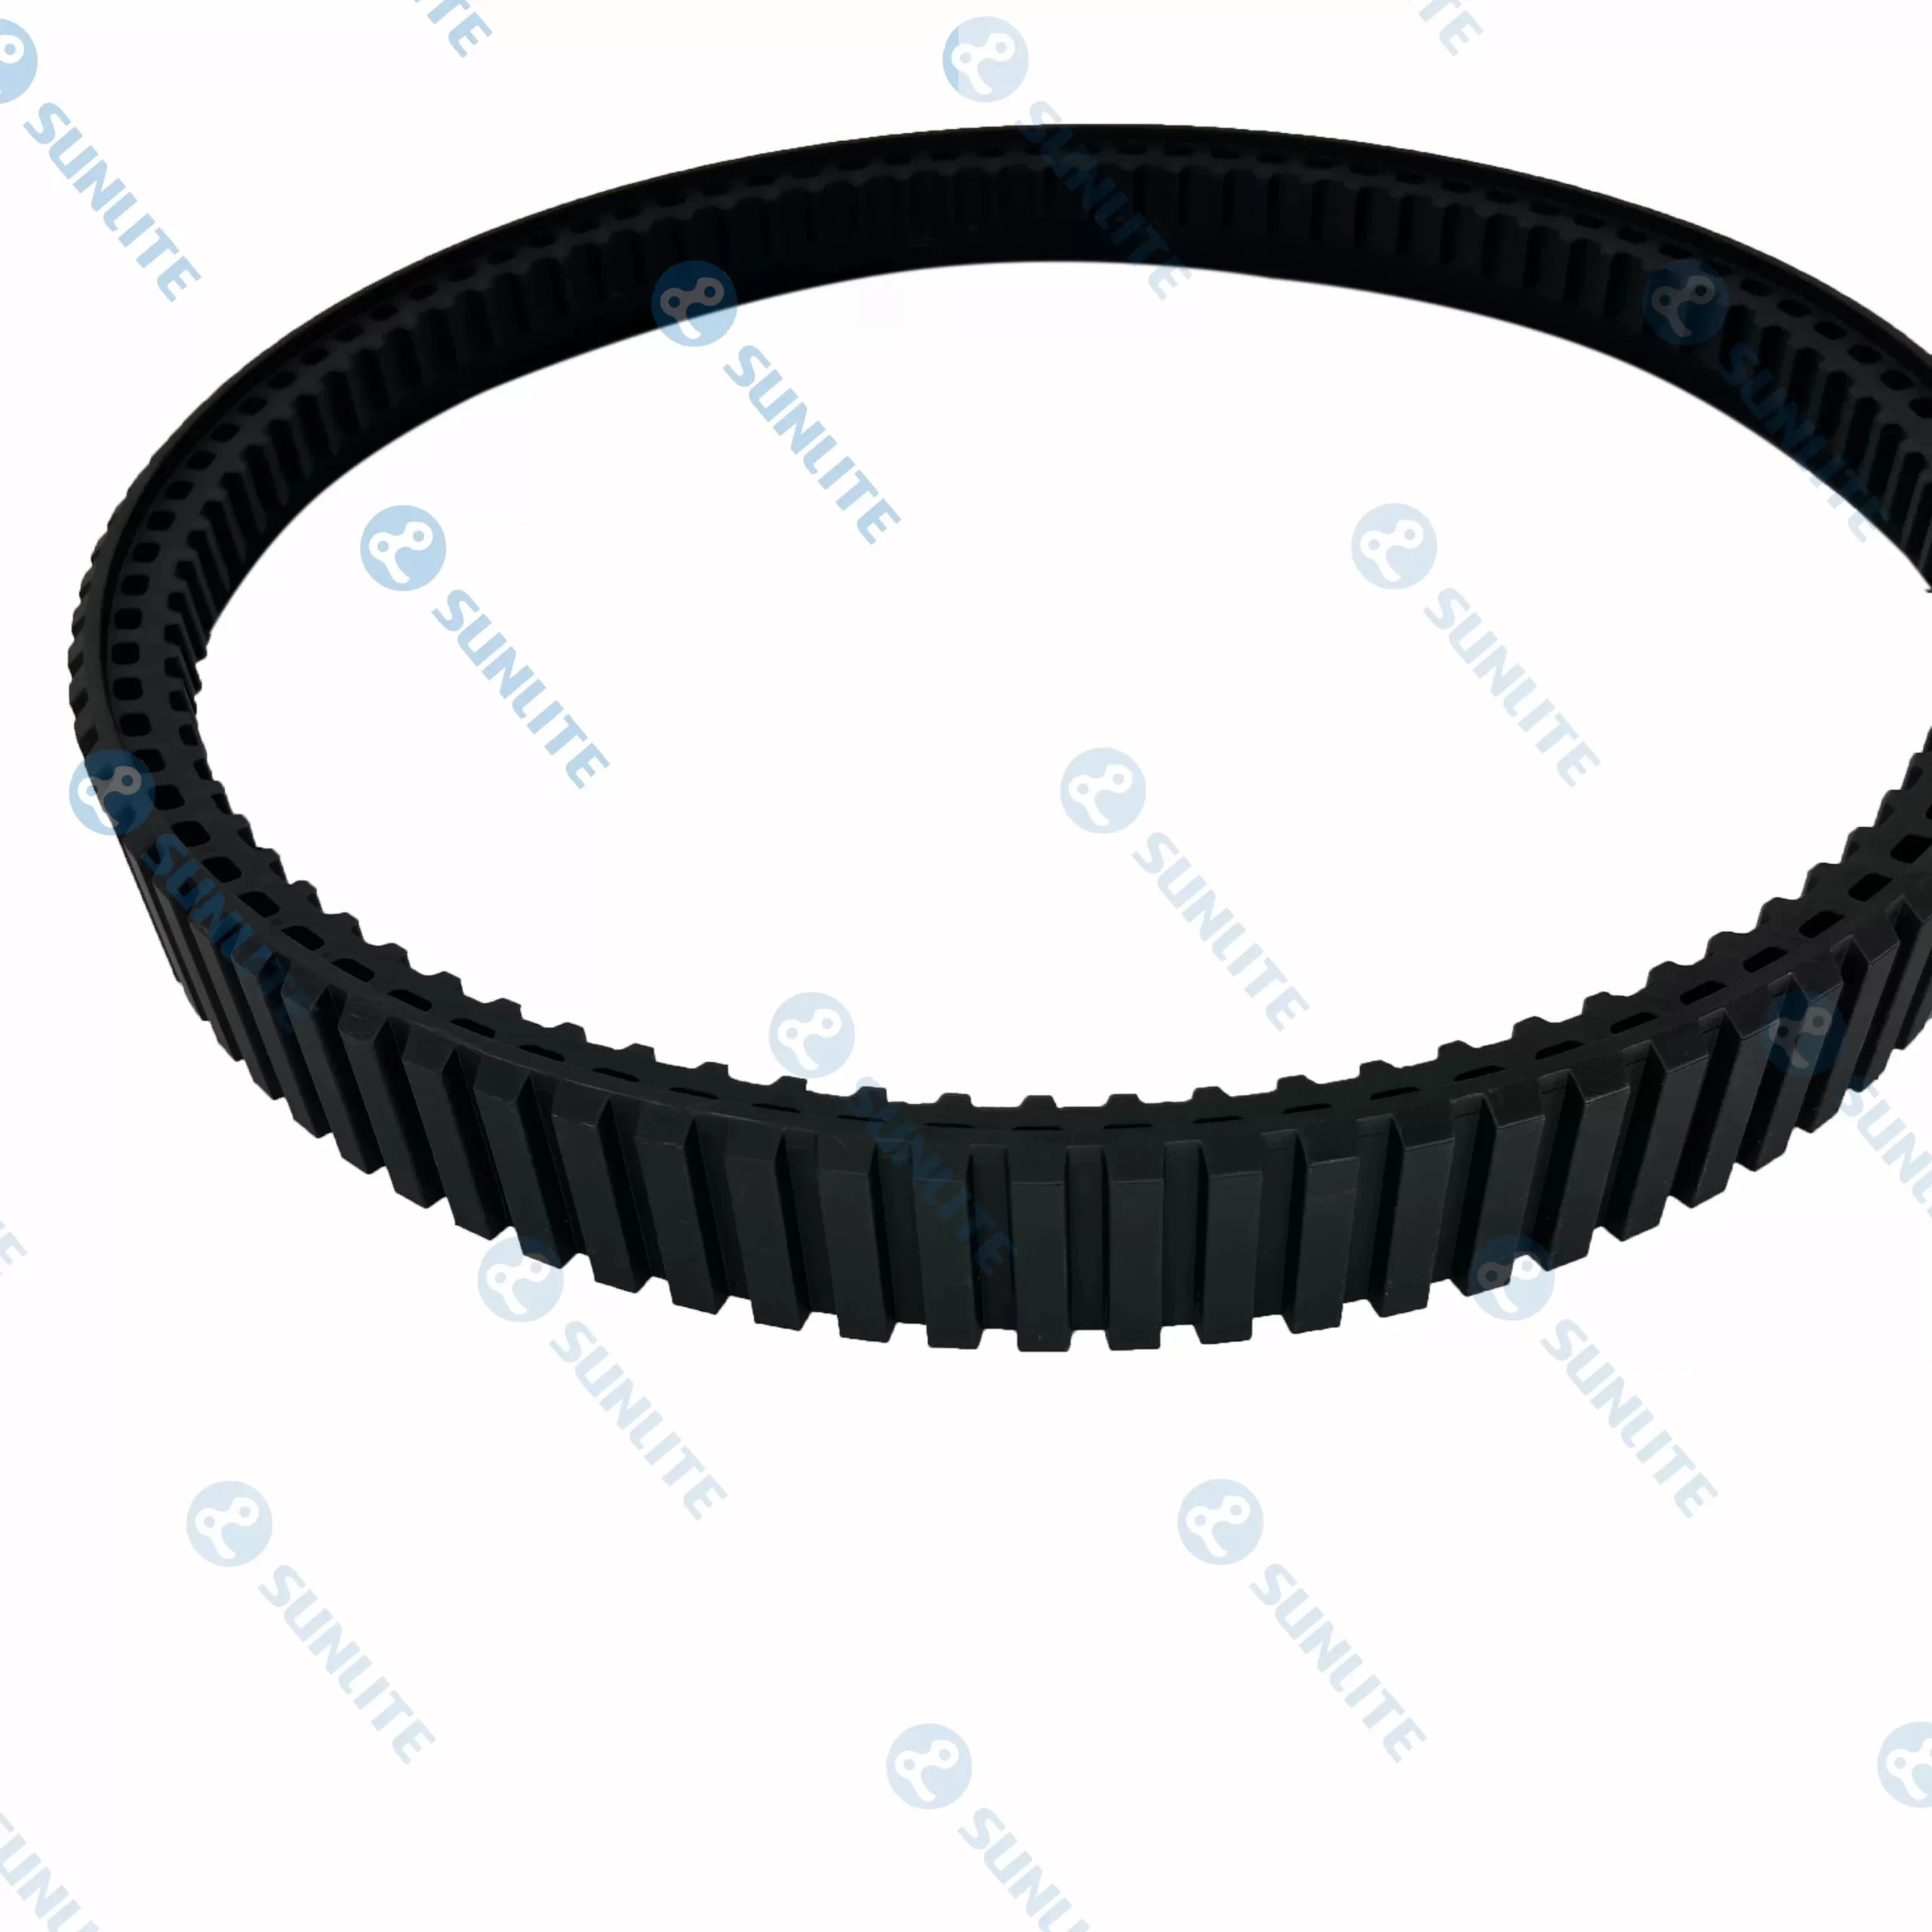
ਗੁੰਝਲਦਾਰ ਭੂਮੀ ਵਿੱਚ ਸਫਲ ਅੰਦੋਲਨ ਇੱਕ ਮੋਟਰ ਦੇ ਮੋੜ ਤੋਂ ਬਹੁਤ ਪਹਿਲਾਂ ਸ਼ੁਰੂ ਹੋ ਜਾਂਦਾ ਹੈ। ਇਹ ਨਾਲ ਡਰਾਇੰਗ ਬੋਰਡ 'ਤੇ ਸ਼ੁਰੂ ਹੁੰਦਾ ਹੈ ਰੋਬੋਟ ਟਰੈਕ ਡਿਜ਼ਾਈਨ . ਰਵਾਇਤੀ ਵਾਹਨ ਇੰਜੀਨੀਅਰਿੰਗ ਦੇ ਉਲਟ, ਰੋਬੋਟਿਕਸ ਨੂੰ ਭਾਰ, ਬਿਜਲੀ ਦੀ ਖਪਤ, ਅਤੇ "ਫੁਟਪ੍ਰਿੰਟ" ਅਨੁਕੂਲਤਾ ਦੇ ਵਿਚਕਾਰ ਇੱਕ ਨਾਜ਼ੁਕ ਸੰਤੁਲਨ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ। ਇੱਕ ਚੰਗੀ ਤਰ੍ਹਾਂ ਚਲਾਇਆ ਗਿਆ ਡਿਜ਼ਾਈਨ ਡ੍ਰਾਈਵ ਅਸੈਂਬਲੀ ਦੀ ਅੰਦਰੂਨੀ ਜਿਓਮੈਟਰੀ ਲਈ ਖਾਤਾ ਹੋਣਾ ਚਾਹੀਦਾ ਹੈ, ਇਹ ਯਕੀਨੀ ਬਣਾਉਂਦਾ ਹੈ ਕਿ ਡ੍ਰਾਈਵ ਸਪ੍ਰੋਕੇਟ, ਆਈਡਲਰ, ਅਤੇ ਰੋਡ ਵ੍ਹੀਲ ਲਚਕੀਲੇ ਬਾਹਰੀ ਹਿੱਸੇ ਦੇ ਨਾਲ ਸੰਪੂਰਨ ਤਾਲਮੇਲ ਵਿੱਚ ਕੰਮ ਕਰਦੇ ਹਨ।
ਵਿਸ਼ੇਸ਼ ਰੋਬੋਟਿਕਸ ਵਿੱਚ, ਟ੍ਰੈਕ ਦੀ ਅੰਦਰੂਨੀ ਲਾਸ਼ ਬਾਹਰੀ ਟ੍ਰੇਡ ਦੇ ਰੂਪ ਵਿੱਚ ਮਹੱਤਵਪੂਰਨ ਹੈ। ਇੰਜੀਨੀਅਰਾਂ ਨੂੰ ਟੈਂਸ਼ਨਿੰਗ ਆਰਕੀਟੈਕਚਰ ਬਾਰੇ ਫੈਸਲਾ ਕਰਨਾ ਚਾਹੀਦਾ ਹੈ—ਕੀ ਇੱਕ ਪੈਸਿਵ ਸਪਰਿੰਗ-ਲੋਡਡ ਸਿਸਟਮ ਦੀ ਵਰਤੋਂ ਕਰਨੀ ਹੈ ਜਾਂ ਇੱਕ ਸਰਗਰਮ ਹਾਈਡ੍ਰੌਲਿਕ ਵਿਵਸਥਾ। ਸੂਝਵਾਨ ਦਾ ਟੀਚਾ ਰੋਬੋਟ ਟਰੈਕ ਡਿਜ਼ਾਈਨ ਇੱਕ ਨਿਰੰਤਰ ਸੰਪਰਕ ਪੈਚ ਨੂੰ ਬਣਾਈ ਰੱਖਣਾ ਹੈ ਭਾਵੇਂ ਰੋਬੋਟ ਡਿੱਗੀ ਹੋਈ ਲੱਕੜ ਜਾਂ ਜਾਗਡ ਕੰਕਰੀਟ ਵਰਗੀਆਂ ਅਨਿਯਮਿਤ ਰੁਕਾਵਟਾਂ ਨੂੰ ਪਾਰ ਕਰ ਰਿਹਾ ਹੋਵੇ। ਡਿਜ਼ਾਇਨ ਪੜਾਅ ਦੇ ਦੌਰਾਨ ਇਹਨਾਂ ਤਣਾਅ ਦੀ ਨਕਲ ਕਰਕੇ, ਡਿਵੈਲਪਰ ਆਮ ਅਸਫਲਤਾ ਵਾਲੇ ਬਿੰਦੂਆਂ ਨੂੰ ਰੋਕ ਸਕਦੇ ਹਨ ਜਿਵੇਂ ਕਿ "ਫੁੱਟੇ" ਟਰੈਕ ਜਾਂ ਬਹੁਤ ਜ਼ਿਆਦਾ ਵਾਈਬ੍ਰੇਸ਼ਨ ਜੋ LIDAR ਅਤੇ ਹਾਈ-ਡੈਫੀਨੇਸ਼ਨ ਕੈਮਰੇ ਵਰਗੇ ਸੰਵੇਦਨਸ਼ੀਲ ਆਨਬੋਰਡ ਸੈਂਸਰਾਂ ਨੂੰ ਘਟਾ ਸਕਦੇ ਹਨ।
ਇੱਕ ਰਣਨੀਤਕ ਸਾਥੀ ਦੀ ਚੋਣ: ਰੋਬੋਟ ਟਰੈਕ ਨਿਰਮਾਤਾ ਦੀ ਭੂਮਿਕਾ
ਜਿਵੇਂ ਕਿ ਆਟੋਨੋਮਸ ਪਲੇਟਫਾਰਮਾਂ ਦੀ ਗੁੰਝਲਤਾ ਵਧਦੀ ਜਾਂਦੀ ਹੈ, ਇੱਕ ਰੋਬੋਟਿਕਸ ਫਰਮ ਅਤੇ ਉਹਨਾਂ ਦੇ ਵਿਚਕਾਰ ਸਬੰਧ ਰੋਬੋਟ ਟਰੈਕ ਨਿਰਮਾਤਾ ਵਿਕਾਸ ਚੱਕਰ ਦੀ ਨੀਂਹ ਬਣ ਜਾਂਦੀ ਹੈ। ਮਲਟੀ-ਮਿਲੀਅਨ ਡਾਲਰ ਦੇ ਨਿਰੀਖਣ ਰੋਬੋਟ ਲਈ ਇੱਕ ਟ੍ਰੈਕ ਦਾ ਨਿਰਮਾਣ ਕਰਨਾ ਮਿਆਰੀ ਉਦਯੋਗਿਕ ਬੈਲਟਾਂ ਦੇ ਉਤਪਾਦਨ ਤੋਂ ਬਹੁਤ ਦੂਰ ਦੀ ਗੱਲ ਹੈ। ਇਸ ਨੂੰ ਪੌਲੀਮਰ ਕੈਮਿਸਟਰੀ ਅਤੇ ਸਟ੍ਰਕਚਰਲ ਰੀਨਫੋਰਸਮੈਂਟ ਦੀ ਡੂੰਘੀ ਸਮਝ ਦੀ ਲੋੜ ਹੈ।
ਇੱਕ ਵਿਸ਼ੇਸ਼ ਰੋਬੋਟ ਟਰੈਕ ਨਿਰਮਾਤਾ ਰਬੜ ਲਈ ਸਹੀ ਕੰਢੇ ਦੀ ਕਠੋਰਤਾ ਅਤੇ ਅੰਦਰੂਨੀ ਮਜ਼ਬੂਤੀ ਦੀਆਂ ਤਾਰਾਂ ਲਈ ਢੁਕਵੀਂ ਤਣਾਅ ਦੀ ਤਾਕਤ ਦੀ ਚੋਣ ਕਰਨ ਲਈ ਲੋੜੀਂਦੀ ਮੁਹਾਰਤ ਪ੍ਰਦਾਨ ਕਰਦਾ ਹੈ, ਭਾਵੇਂ ਉਹ ਸਟੇਨਲੈਸ ਸਟੀਲ, ਕੇਵਲਰ, ਜਾਂ ਵਿਸ਼ੇਸ਼ ਸਿੰਥੈਟਿਕ ਫਾਈਬਰਾਂ ਦੇ ਬਣੇ ਹੋਣ। ਇਹ ਭਾਈਵਾਲੀ ਅਜਿਹੇ ਟਰੈਕਾਂ ਨੂੰ ਬਣਾਉਣ ਦੀ ਇਜਾਜ਼ਤ ਦਿੰਦੀ ਹੈ ਜੋ ਖਾਸ ਵਾਤਾਵਰਣਕ ਖਤਰਿਆਂ ਦਾ ਸਾਮ੍ਹਣਾ ਕਰ ਸਕਦੇ ਹਨ, ਜਿਵੇਂ ਕਿ ਰਿਫਾਈਨਰੀ ਰੋਬੋਟਾਂ ਲਈ ਤੇਲ-ਰੋਧਕ ਮਿਸ਼ਰਣ ਜਾਂ ਅੰਦਰੂਨੀ ਸੁਰੱਖਿਆ ਡਰੋਨਾਂ ਲਈ ਗੈਰ-ਮਾਰਕਿੰਗ ਰਬੜ। ਲੰਗ ਪੈਟਰਨ 'ਤੇ ਤੇਜ਼ੀ ਨਾਲ ਪ੍ਰੋਟੋਟਾਈਪ ਕਰਨ ਅਤੇ ਦੁਹਰਾਉਣ ਦੀ ਯੋਗਤਾ - ਟਰੈਕ ਦੇ "ਦੰਦ" - ਰੋਬੋਟਿਕਸ ਕੰਪਨੀਆਂ ਨੂੰ ਖਾਸ ਮਿੱਟੀ ਦੀਆਂ ਕਿਸਮਾਂ ਜਾਂ ਚੜ੍ਹਨ ਦੀਆਂ ਜ਼ਰੂਰਤਾਂ ਲਈ ਆਪਣੀਆਂ ਮਸ਼ੀਨਾਂ ਨੂੰ ਵਧੀਆ-ਟਿਊਨ ਕਰਨ ਦੀ ਆਗਿਆ ਦਿੰਦੀ ਹੈ, ਇੱਕ ਆਮ ਪਲੇਟਫਾਰਮ ਨੂੰ ਇੱਕ ਵਿਸ਼ੇਸ਼ ਸਾਧਨ ਵਿੱਚ ਬਦਲਦਾ ਹੈ।
ਰਬੜ ਦੇ ਰੋਬੋਟ ਟਰੈਕਾਂ ਦੇ ਨਾਲ ਚੁਣੌਤੀਪੂਰਨ ਮਾਹੌਲ ਵਿੱਚ ਸਮੱਗਰੀ ਦੀ ਉੱਤਮਤਾ
ਡਰਾਈਵ ਪ੍ਰਣਾਲੀ ਵਿੱਚ ਸਮੱਗਰੀ ਦੀ ਚੋਣ ਵਾਤਾਵਰਣ ਦੇ ਵਿਗਾੜ ਦੇ ਵਿਰੁੱਧ ਪ੍ਰਾਇਮਰੀ ਬਚਾਅ ਹੈ। ਰਬੜ ਰੋਬੋਟ ਟਰੈਕ ਧਾਤ ਜਾਂ ਪਲਾਸਟਿਕ ਦੇ ਵਿਕਲਪਾਂ 'ਤੇ ਫਾਇਦਿਆਂ ਦਾ ਇੱਕ ਵਿਲੱਖਣ ਸੈੱਟ ਪੇਸ਼ ਕਰਦਾ ਹੈ, ਖਾਸ ਤੌਰ 'ਤੇ ਨਮੀ ਅਤੇ ਪਕੜ ਦੇ ਸਬੰਧ ਵਿੱਚ। ਖੋਜ ਅਤੇ ਬਚਾਅ ਜਾਂ ਫੌਜੀ ਖੋਜ ਵਿੱਚ, ਚੁੱਪ ਅਕਸਰ ਇੱਕ ਲੋੜ ਹੁੰਦੀ ਹੈ। ਰਬੜ ਕੁਦਰਤੀ ਤੌਰ 'ਤੇ ਡ੍ਰਾਈਵ ਰੇਲਗੱਡੀ ਦੇ ਧਾਤੂ ਕਲੈਟਰ ਨੂੰ ਜਜ਼ਬ ਕਰ ਲੈਂਦਾ ਹੈ, ਜਿਸ ਨਾਲ ਚੁਸਤ ਅੰਦੋਲਨ ਦੀ ਆਗਿਆ ਮਿਲਦੀ ਹੈ ਜੋ ਸਟੀਲ ਲਿੰਕਾਂ ਨਾਲ ਅਸੰਭਵ ਹੋਵੇਗੀ।
ਇਸ ਦੇ ਇਲਾਵਾ, ਆਧੁਨਿਕ ਦੀ ਥਰਮਲ ਸਥਿਰਤਾ ਰਬੜ ਰੋਬੋਟ ਟਰੈਕ ਪਦਾਰਥ ਵਿਗਿਆਨ ਦਾ ਇੱਕ ਚਮਤਕਾਰ ਹੈ। ਉੱਚ-ਪ੍ਰਦਰਸ਼ਨ ਵਾਲੇ ਸਿੰਥੈਟਿਕ ਰਬੜਾਂ ਨੂੰ -40°C 'ਤੇ ਲਚਕਦਾਰ ਰਹਿਣ ਲਈ ਤਿਆਰ ਕੀਤਾ ਗਿਆ ਹੈ, ਮਿਆਰੀ ਪੌਲੀਮਰਾਂ ਵਿੱਚ ਹੋਣ ਵਾਲੇ ਕਰੈਕਿੰਗ ਨੂੰ ਰੋਕਦਾ ਹੈ, ਜਦੋਂ ਕਿ ਰੇਗਿਸਤਾਨ ਦੇ ਵਾਤਾਵਰਣ ਵਿੱਚ "ਨਰਮ" ਪ੍ਰਭਾਵ ਦਾ ਵੀ ਵਿਰੋਧ ਕਰਦਾ ਹੈ ਜਿੱਥੇ ਜ਼ਮੀਨੀ ਤਾਪਮਾਨ ਵੱਧ ਸਕਦਾ ਹੈ। ਇਹ ਲਚਕੀਲਾਪਣ ਇਹ ਯਕੀਨੀ ਬਣਾਉਂਦਾ ਹੈ ਕਿ ਰੋਬੋਟ ਲਗਾਤਾਰ ਟਾਰਕ ਡਿਲੀਵਰੀ ਨੂੰ ਕਾਇਮ ਰੱਖਦਾ ਹੈ। ਰਬੜ ਦੀ ਲਚਕਤਾ "ਸਸਪੈਂਸ਼ਨ" ਦਾ ਇੱਕ ਪੱਧਰ ਵੀ ਪ੍ਰਦਾਨ ਕਰਦੀ ਹੈ ਜੋ ਅੰਦਰੂਨੀ ਗੀਅਰਬਾਕਸ ਨੂੰ ਸਦਮੇ ਦੇ ਬੋਝ ਤੋਂ ਬਚਾਉਂਦੀ ਹੈ ਜਦੋਂ ਇੱਕ ਰੋਬੋਟ ਇੱਕ ਕਿਨਾਰੇ ਤੋਂ ਡਿੱਗਦਾ ਹੈ ਜਾਂ ਗਤੀ 'ਤੇ ਕਿਸੇ ਲੁਕਵੇਂ ਰੁਕਾਵਟ ਨੂੰ ਮਾਰਦਾ ਹੈ।
ਰੋਬੋਟਾਂ ਲਈ ਟੈਂਕ ਟ੍ਰੇਡਸ ਨਾਲ ਸਥਿਰਤਾ ਅਤੇ ਟ੍ਰੈਕਸ਼ਨ ਨੂੰ ਵਧਾਉਣਾ
ਹਾਲਾਂਕਿ ਇਹ ਸ਼ਬਦ ਭਾਰੀ ਮਸ਼ੀਨਰੀ, ਆਧੁਨਿਕ ਦੀਆਂ ਤਸਵੀਰਾਂ ਪੈਦਾ ਕਰ ਸਕਦਾ ਹੈ ਰੋਬੋਟ ਲਈ ਟੈਂਕ ਟਰੇਡ ਹਲਕੇ ਭਾਰ ਵਾਲੇ, ਉੱਚ-ਟਰੈਕਸ਼ਨ ਇੰਜੀਨੀਅਰਿੰਗ ਦੇ ਮਾਸਟਰਪੀਸ ਹਨ। "ਟੈਂਕ" ਸਟਾਈਲ ਡਰਾਈਵ ਸਿਸਟਮ - ਇਸਦੀ ਨਿਰੰਤਰ ਲੂਪ ਅਤੇ ਸਕਿਡ-ਸਟੀਅਰਿੰਗ ਸਮਰੱਥਾ ਦੁਆਰਾ ਵਿਸ਼ੇਸ਼ਤਾ - ਰੋਬੋਟਿਕਸ ਲਈ ਤਰਜੀਹੀ ਹੈ ਕਿਉਂਕਿ ਇਹ ਜ਼ੀਰੋ-ਟਰਨ ਰੇਡੀਅਸ ਦੀ ਪੇਸ਼ਕਸ਼ ਕਰਦਾ ਹੈ। ਸੁਰੰਗਾਂ, ਗੋਦਾਮਾਂ, ਜਾਂ ਢਹਿ-ਢੇਰੀ ਇਮਾਰਤਾਂ ਵਰਗੀਆਂ ਸੀਮਤ ਥਾਂਵਾਂ ਵਿੱਚ ਇਹ ਚਾਲ-ਚਲਣ ਜ਼ਰੂਰੀ ਹੈ ਜਿੱਥੇ ਇੱਕ ਰਵਾਇਤੀ ਮੋੜ ਵਾਲਾ ਚੱਕਰ ਇੱਕ ਲਗਜ਼ਰੀ ਹੈ ਜੋ ਵਾਤਾਵਰਣ ਪ੍ਰਦਾਨ ਨਹੀਂ ਕਰਦਾ ਹੈ।
ਦੀ ਪ੍ਰਭਾਵਸ਼ੀਲਤਾ ਰੋਬੋਟ ਲਈ ਟੈਂਕ ਟਰੇਡ ਲਾਗ ਪ੍ਰੋਫਾਈਲ ਵਿੱਚ ਪਿਆ ਹੈ। ਮਿੱਟੀ ਜਾਂ ਬਰਫ਼ ਵਰਗੇ ਨਰਮ ਭੂਮੀ ਲਈ, ਧਰਤੀ ਨੂੰ "ਬੇਲਚਾ" ਕਰਨ ਅਤੇ ਅੱਗੇ ਦੀ ਗਤੀ ਪ੍ਰਦਾਨ ਕਰਨ ਲਈ ਡੂੰਘੇ, ਹਮਲਾਵਰ ਪੈਡਲ ਜ਼ਰੂਰੀ ਹਨ। ਇਸ ਦੇ ਉਲਟ, ਸ਼ਹਿਰੀ ਵਾਤਾਵਰਣ ਲਈ, ਇੱਕ ਚਾਪਲੂਸ, ਵਧੇਰੇ ਸੰਘਣੀ ਪੈਕਡ ਲਗ ਪੈਟਰਨ ਅਸਫਾਲਟ ਅਤੇ ਕੰਕਰੀਟ 'ਤੇ ਸਤਹ ਖੇਤਰ ਦੇ ਸੰਪਰਕ ਨੂੰ ਵਧਾਉਂਦਾ ਹੈ, ਤਿਲਕਣ ਨੂੰ ਰੋਕਦਾ ਹੈ ਅਤੇ ਪਹਿਨਣ ਨੂੰ ਘਟਾਉਂਦਾ ਹੈ। ਇਹਨਾਂ ਪ੍ਰੋਫਾਈਲਾਂ ਨੂੰ ਅਨੁਕੂਲਿਤ ਕਰਕੇ, ਇੰਜੀਨੀਅਰ ਇਹ ਯਕੀਨੀ ਬਣਾਉਂਦੇ ਹਨ ਕਿ ਰੋਬੋਟ ਦੀ ਸ਼ਕਤੀ ਨੂੰ ਟਰੈਕ-ਸਲਿੱਪ ਵਿੱਚ ਬਰਬਾਦ ਕਰਨ ਦੀ ਬਜਾਏ ਗਤੀ ਵਿੱਚ ਅਨੁਵਾਦ ਕੀਤਾ ਗਿਆ ਹੈ। ਇਹ ਕੁਸ਼ਲਤਾ ਸਿੱਧੇ ਤੌਰ 'ਤੇ ਬੈਟਰੀ ਦੇ ਜੀਵਨ ਨਾਲ ਸਬੰਧਿਤ ਹੈ, ਮਿਸ਼ਨ ਦੀ ਮਿਆਦ ਨੂੰ ਵਧਾਉਣਾ ਅਤੇ ਰੋਬੋਟਿਕ ਸਿਸਟਮ ਦੀ ਸਮੁੱਚੀ ਉਪਯੋਗਤਾ ਨੂੰ ਵਧਾਉਣਾ।
ਡਰਾਈਵ ਕੰਪੋਨੈਂਟਸ ਅਤੇ ਰੋਬੋਟ ਟ੍ਰੈਕਾਂ ਦੀ ਮਕੈਨੀਕਲ ਸਿੰਨਰਜੀ
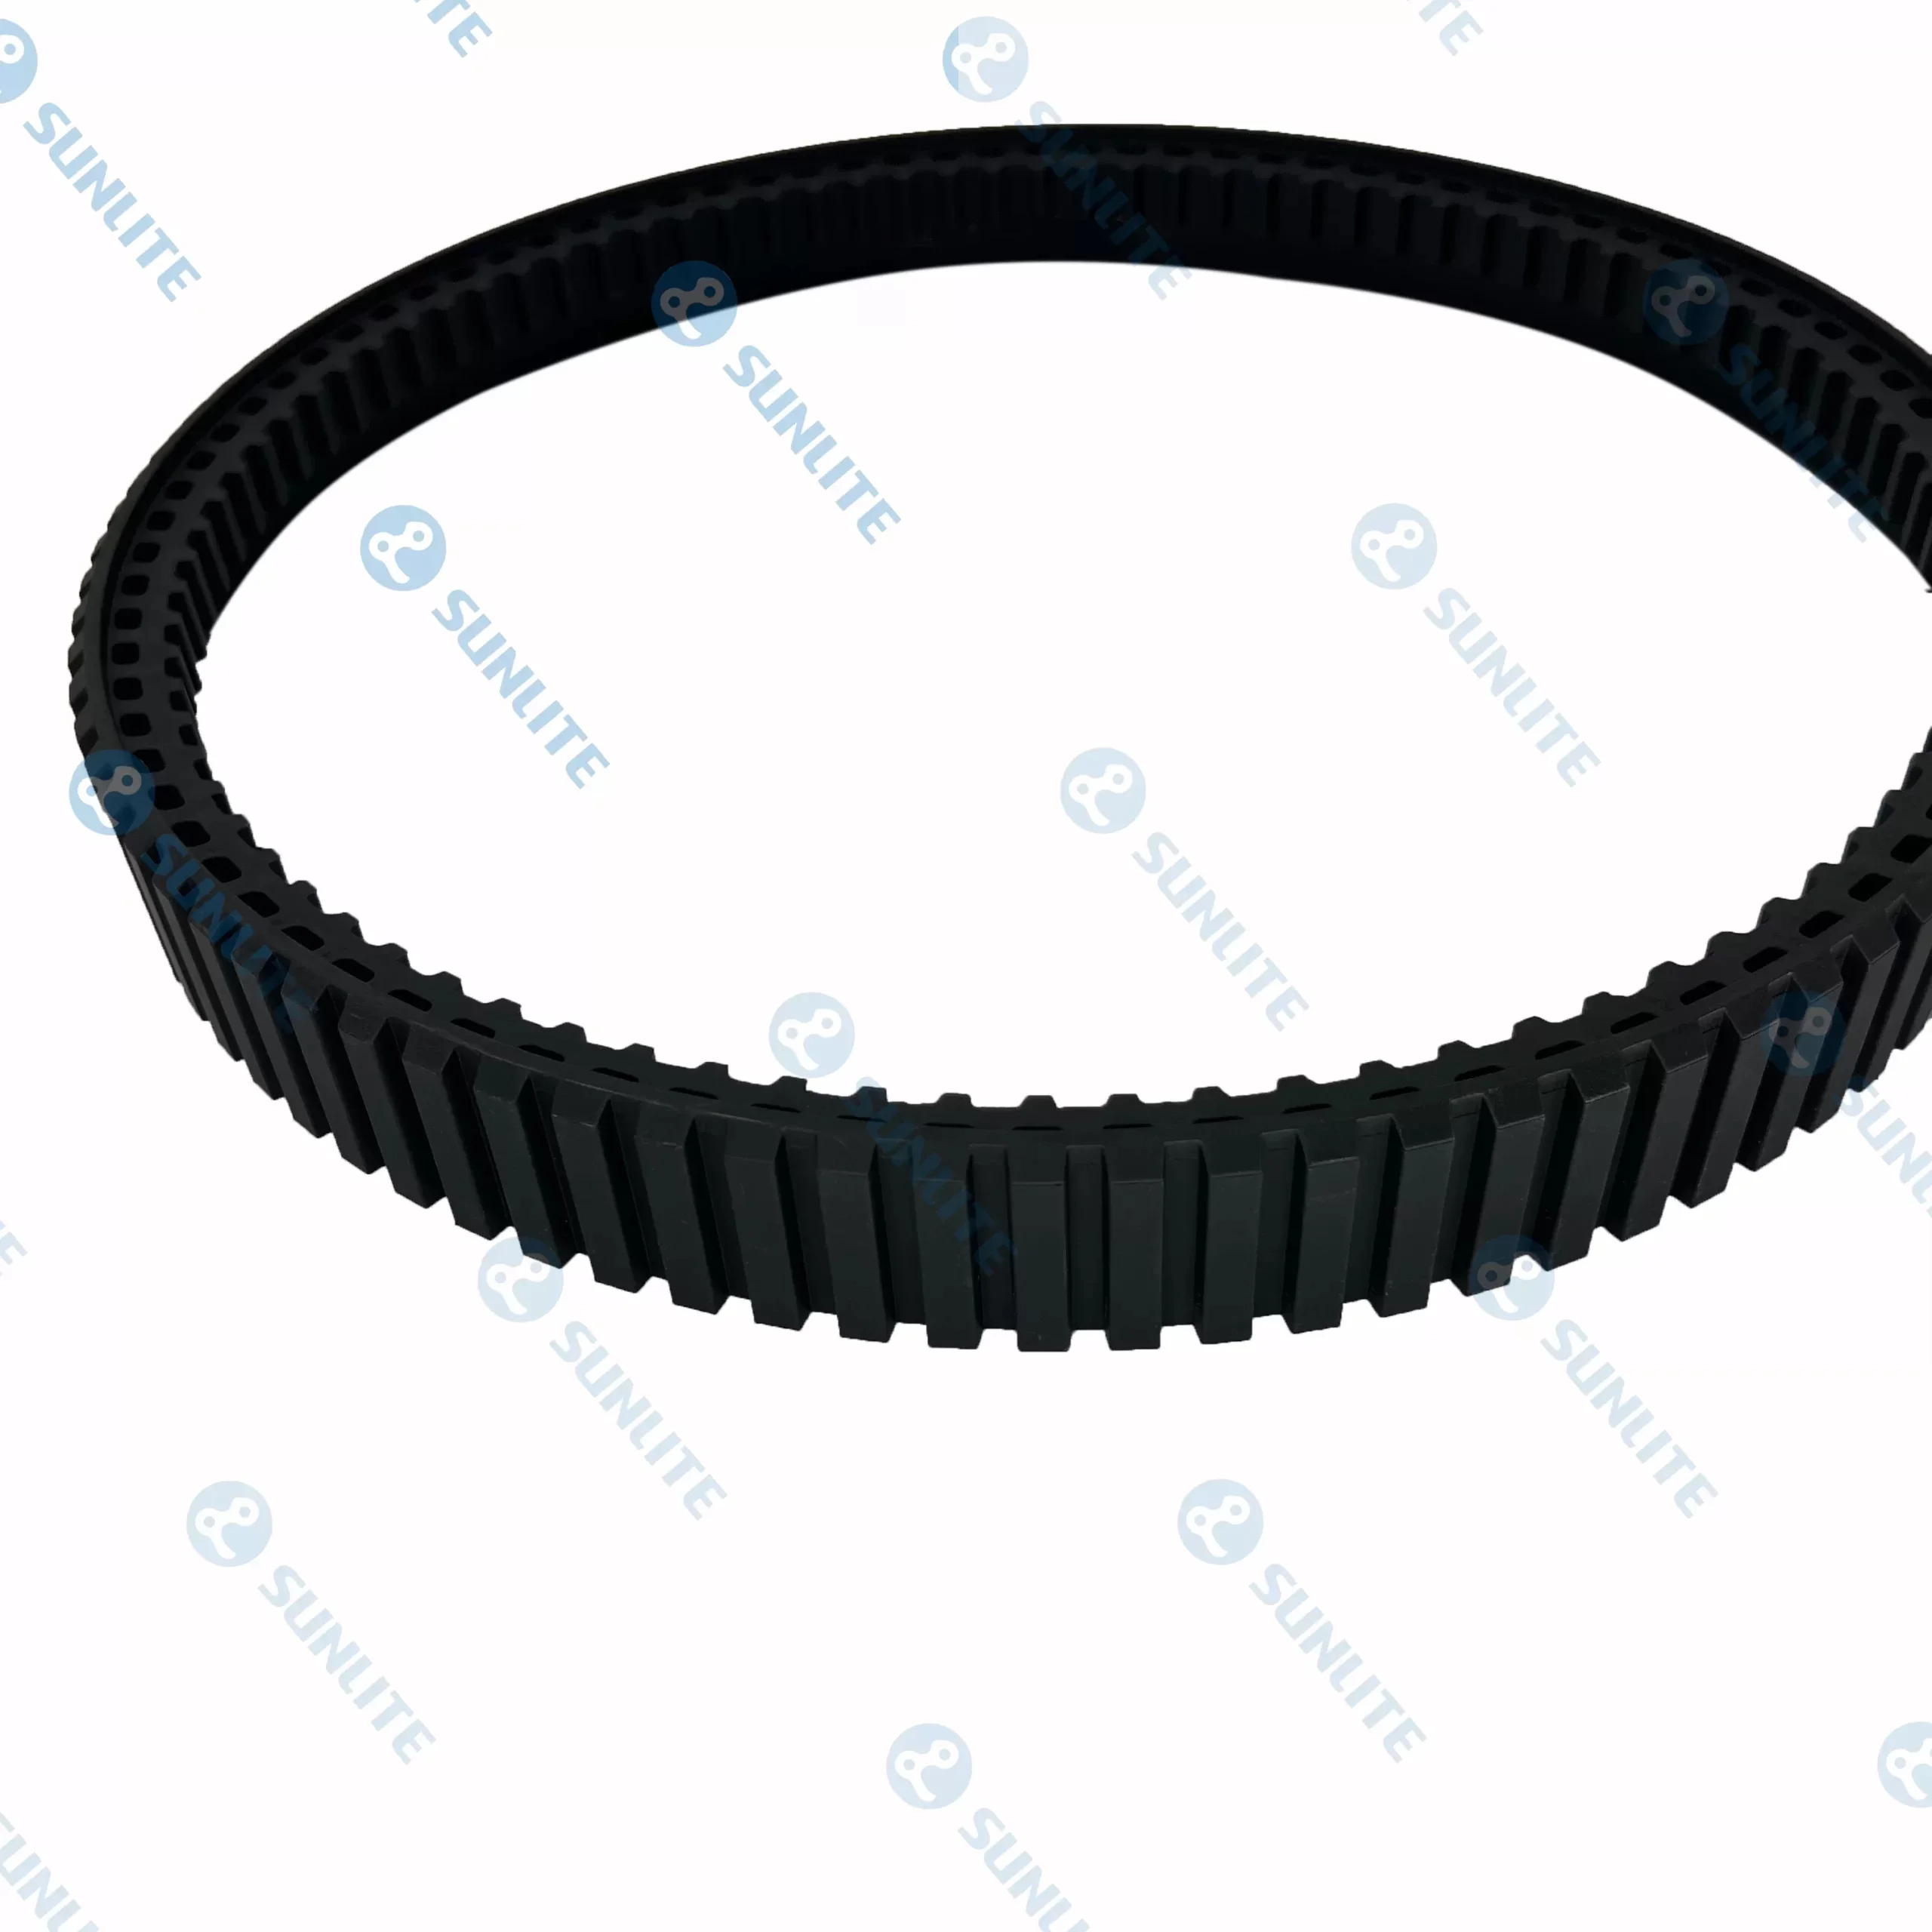
ਰੋਬੋਟਿਕਸ ਵਿੱਚ ਇੱਕ ਆਮ ਗਲਤ ਧਾਰਨਾ ਇਹ ਹੈ ਕਿ ਟਰੈਕ ਇੱਕ ਵੱਖਰਾ ਹਿੱਸਾ ਹੈ। ਅਸਲ ਵਿੱਚ, ਦੀ ਕਾਰਗੁਜ਼ਾਰੀ ਕਸਟਮ ਰਬੜ ਟਰੈਕ ਅੰਦਰੂਨੀ ਰੋਲਰਸ ਅਤੇ ਡਰਾਈਵ ਸਪ੍ਰੋਕੇਟਸ ਦੇ ਨਾਲ ਮਕੈਨੀਕਲ ਤਾਲਮੇਲ 'ਤੇ ਪੂਰੀ ਤਰ੍ਹਾਂ ਨਿਰਭਰ ਹੈ। ਟ੍ਰੈਕ ਦੇ ਅੰਦਰਲੇ ਪਾਸੇ "ਡਰਾਈਵ ਲਗਜ਼" ਨੂੰ ਉੱਚੇ ਟਾਰਕ ਦੇ ਹੇਠਾਂ "ਟੂਥ ਜੰਪਿੰਗ" ਨੂੰ ਰੋਕਣ ਲਈ ਸਪਰੋਕੇਟ ਦੀ ਪਿੱਚ ਨਾਲ ਬਿਲਕੁਲ ਮੇਲ ਖਾਂਦਾ ਹੋਣਾ ਚਾਹੀਦਾ ਹੈ।
ਆਧੁਨਿਕ ਰੋਬੋਟ ਟਰੈਕ ਡਿਜ਼ਾਈਨ ਅਕਸਰ "ਸੈਂਟਰ-ਡਰਾਈਵ" ਜਾਂ "ਬ੍ਰਿਜ-ਡਰਾਈਵ" ਪ੍ਰਣਾਲੀਆਂ ਨੂੰ ਸ਼ਾਮਲ ਕਰਦਾ ਹੈ ਤਾਂ ਜੋ ਹਮਲਾਵਰ ਅਭਿਆਸ ਦੌਰਾਨ ਟਰੈਕ ਨੂੰ ਇਕਸਾਰ ਕੀਤਾ ਜਾ ਸਕੇ। ਜਦੋਂ ਇੱਕ ਰੋਬੋਟ ਜਗ੍ਹਾ ਵਿੱਚ ਬਦਲਦਾ ਹੈ, ਤਾਂ ਪਹੀਏ ਤੋਂ ਟਰੈਕ ਨੂੰ ਖਿੱਚਣ ਦੀ ਕੋਸ਼ਿਸ਼ ਕਰਨ ਵਾਲੀਆਂ ਪਾਸੇ ਦੀਆਂ ਤਾਕਤਾਂ ਬਹੁਤ ਜ਼ਿਆਦਾ ਹੁੰਦੀਆਂ ਹਨ। ਰਬੜ ਦੀ ਮੋਲਡਿੰਗ ਵਿੱਚ ਗਾਈਡ ਵਿੰਗਾਂ ਨੂੰ ਏਕੀਕ੍ਰਿਤ ਕਰਕੇ, ਨਿਰਮਾਤਾ ਇਹ ਯਕੀਨੀ ਬਣਾ ਸਕਦੇ ਹਨ ਕਿ ਜਦੋਂ ਰੋਬੋਟ ਇੱਕ ਢਲਾਣ ਢਲਾਨ 'ਤੇ ਸਾਈਡ-ਹਿਲਿੰਗ ਹੋਵੇ ਤਾਂ ਵੀ ਟਰੈਕ ਕੇਂਦਰਿਤ ਰਹੇ। ਇਹ ਮਕੈਨੀਕਲ ਭਰੋਸੇਯੋਗਤਾ ਉਹ ਹੈ ਜੋ ਓਪਰੇਟਰਾਂ ਨੂੰ "ਨੋ-ਗੋ" ਜ਼ੋਨਾਂ ਵਿੱਚ ਆਪਣੀਆਂ ਮਸ਼ੀਨਾਂ 'ਤੇ ਭਰੋਸਾ ਕਰਨ ਦੀ ਇਜਾਜ਼ਤ ਦਿੰਦੀ ਹੈ ਜਿੱਥੇ ਰੁਕੇ ਹੋਏ ਰੋਬੋਟ ਦੀ ਮੈਨੂਅਲ ਰਿਕਵਰੀ ਅਸੰਭਵ ਹੋਵੇਗੀ।
ਰੋਬੋਟਿਕਸ ਉਦਯੋਗ ਦਾ ਤੇਜ਼ੀ ਨਾਲ ਵਿਸਤਾਰ ਮਾਨਕੀਕ੍ਰਿਤ ਪ੍ਰਯੋਗਸ਼ਾਲਾ ਪ੍ਰੋਟੋਟਾਈਪਾਂ ਤੋਂ ਬਹੁਤ ਪਰੇ ਹੋ ਗਿਆ ਹੈ।