ਭਾਸ਼ਾ ਚੁਣੋ
ਰਿਹਾਇਸ਼ੀ ਅਤੇ ਵਪਾਰਕ ਸਵੀਮਿੰਗ ਪੂਲਾਂ ਵਿੱਚ ਕ੍ਰਿਸਟਲਿਨ ਪਾਣੀ ਦੀ ਸਾਂਭ-ਸੰਭਾਲ ਇੱਕ ਲੇਬਰ-ਇੰਟੈਂਸਿਵ ਮੈਨੂਅਲ ਕੰਮ ਤੋਂ ਇੱਕ ਬਹੁਤ ਹੀ ਵਧੀਆ ਰੋਬੋਟਿਕ ਓਪਰੇਸ਼ਨ ਵਿੱਚ ਬਦਲ ਗਈ ਹੈ। ਇਸ ਵਿਕਾਸ ਦੇ ਕੇਂਦਰ ਵਿੱਚ ਮਸ਼ੀਨ ਅਤੇ ਡੁੱਬੀ ਹੋਈ ਸਤਹ ਦੇ ਵਿਚਕਾਰ ਮਕੈਨੀਕਲ ਇੰਟਰਫੇਸ ਹੈ। ਜਦੋਂ ਕਿ ਫਿਲਟਰੇਸ਼ਨ ਦਰਾਂ ਅਤੇ ਨੈਵੀਗੇਸ਼ਨਲ ਐਲਗੋਰਿਦਮ ਮਹੱਤਵਪੂਰਨ ਹਨ, ਇੱਕ ਆਟੋਮੇਟਿਡ ਕਲੀਨਰ ਦੀ ਪ੍ਰਭਾਵਸ਼ੀਲਤਾ ਅੰਤ ਵਿੱਚ ਇਸਦੀ ਸਕ੍ਰਬਿੰਗ ਸਮਰੱਥਾ ਦੁਆਰਾ ਨਿਰਧਾਰਤ ਕੀਤੀ ਜਾਂਦੀ ਹੈ।
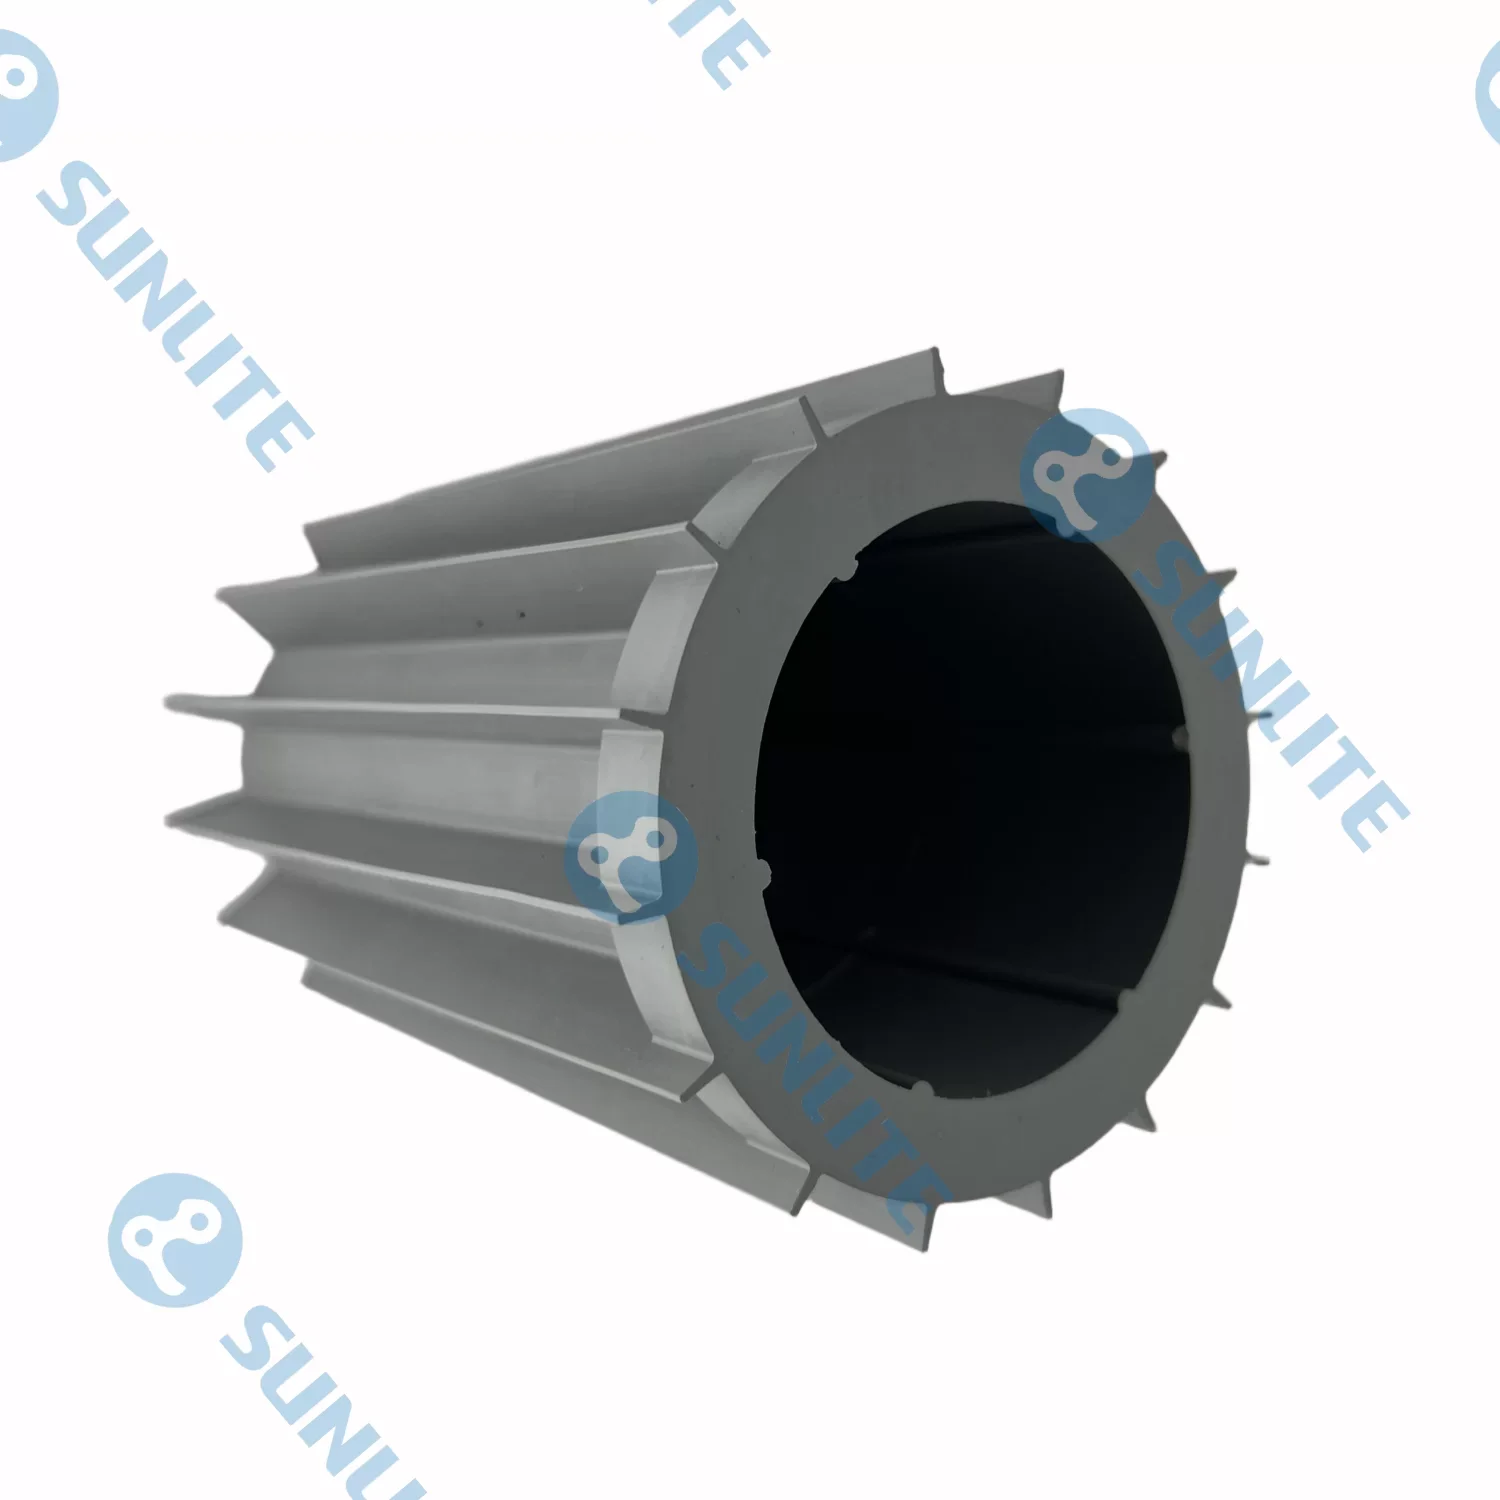
ਇੱਕ ਪ੍ਰਭਾਵੀ ਪੂਲ ਰੋਲਰ ਬੁਰਸ਼ ਦੀ ਕਾਇਨਮੈਟਿਕਸ
ਇਹ ਸਮਝਣ ਲਈ ਕਿ ਇੱਕ ਆਟੋਨੋਮਸ ਸਿਸਟਮ ਐਲਗੀ ਨਾਲ ਕਿਵੇਂ ਲੜਦਾ ਹੈ, ਕਿਸੇ ਨੂੰ ਪਹਿਲਾਂ ਵਾਟਰਲਾਈਨ ਅਤੇ ਫਲੋਰ ਪੱਧਰ 'ਤੇ ਭੌਤਿਕ ਪਰਸਪਰ ਕ੍ਰਿਆ ਦਾ ਵਿਸ਼ਲੇਸ਼ਣ ਕਰਨਾ ਚਾਹੀਦਾ ਹੈ। ਇੱਕ ਉੱਚ-ਪ੍ਰਦਰਸ਼ਨ ਪੂਲ ਰੋਲਰ ਬੁਰਸ਼ ਸਿਰਫ਼ ਸਤ੍ਹਾ ਨੂੰ ਹੀ ਨਹੀਂ ਛੱਡਦਾ; ਇਹ ਐਲਗੀ ਸਪੋਰਸ ਅਤੇ ਪੂਲ ਸਬਸਟਰੇਟ ਵਿਚਕਾਰ ਅਣੂ ਬੰਧਨ ਨੂੰ ਤੋੜਨ ਲਈ ਰੋਟੇਸ਼ਨਲ ਸਪੀਡ ਅਤੇ ਹੇਠਾਂ ਵੱਲ ਦਬਾਅ ਦੇ ਸੁਮੇਲ ਦੀ ਵਰਤੋਂ ਕਰਦਾ ਹੈ। ਐਲਗੀ, ਖਾਸ ਤੌਰ 'ਤੇ "ਕਾਲੀ" ਅਤੇ "ਸਰ੍ਹੋਂ" ਦੀਆਂ ਕਿਸਮਾਂ, ਇੱਕ ਸੁਰੱਖਿਆਤਮਕ ਬਾਇਓਫਿਲਮ ਬਣਾਉਂਦੀਆਂ ਹਨ ਜੋ ਇੱਕ ਕੁਦਰਤੀ ਚਿਪਕਣ ਵਾਲੇ ਵਜੋਂ ਕੰਮ ਕਰਦੀਆਂ ਹਨ। ਇਸ ਪਰਤ ਨੂੰ ਪ੍ਰਵੇਸ਼ ਕਰਨ ਲਈ ਇਕੱਲਾ ਸਥਿਰ ਦਬਾਅ ਨਾਕਾਫ਼ੀ ਹੈ।
ਆਧੁਨਿਕ ਪ੍ਰਣਾਲੀਆਂ ਵਿੱਚ ਇੰਜੀਨੀਅਰਿੰਗ ਫੋਕਸ ਵੇਰੀਏਬਲ-ਸਪੀਡ ਰੋਟੇਸ਼ਨ ਵੱਲ ਤਬਦੀਲ ਹੋ ਗਿਆ ਹੈ। ਬੁਰਸ਼ ਨੂੰ ਰੋਬੋਟ ਦੀ ਅੱਗੇ ਦੀ ਯਾਤਰਾ ਦੀ ਗਤੀ ਨਾਲੋਂ ਉੱਚੀ ਦਰ 'ਤੇ ਸਪਿਨ ਕਰਨ ਦੀ ਆਗਿਆ ਦੇ ਕੇ, ਇੰਜੀਨੀਅਰ "ਸਕ੍ਰਬਿੰਗ ਅਨੁਪਾਤ" ਬਣਾਉਂਦੇ ਹਨ। ਇਹ ਅਨੁਪਾਤ ਇਹ ਯਕੀਨੀ ਬਣਾਉਂਦਾ ਹੈ ਕਿ ਪੂਲ ਦੀ ਸਤ੍ਹਾ ਦੇ ਹਰ ਵਰਗ ਮਿਲੀਮੀਟਰ ਨੂੰ ਮਲਟੀਪਲ ਬ੍ਰਿਸਟਲ ਜਾਂ ਬਲੇਡ ਪਾਸਾਂ ਦੁਆਰਾ ਸੰਪਰਕ ਕੀਤਾ ਜਾਂਦਾ ਹੈ। ਇਹ ਮਕੈਨੀਕਲ ਰਿਡੰਡੈਂਸੀ ਪਲਾਸਟਰ ਅਤੇ ਪੈਬਲ-ਫਿਨਿਸ਼ ਪੂਲ ਵਿੱਚ ਪਾਏ ਜਾਣ ਵਾਲੇ ਮਾਈਕਰੋਸਕੋਪਿਕ ਪੋਰਸ ਨੂੰ ਸਾਫ਼ ਕਰਨ ਲਈ ਜ਼ਰੂਰੀ ਹੈ, ਜਿੱਥੇ ਐਲਗੀ ਜੜ੍ਹਾਂ ਫੜਦੇ ਹਨ ਅਤੇ ਵਧਦੇ-ਫੁੱਲਦੇ ਹਨ।
ਪੂਲ ਕਲੀਨਰ ਰੋਬੋਟ ਰੋਲਰ ਬੁਰਸ਼ ਨਾਲ ਸਰਫੇਸ ਅਨੁਕੂਲਨ
ਪੂਲ ਘੱਟ ਹੀ ਇਕਸਾਰ ਵਾਤਾਵਰਨ ਹੁੰਦੇ ਹਨ। ਉਹਨਾਂ ਵਿੱਚ ਤਿੱਖੇ 90-ਡਿਗਰੀ ਪਰਿਵਰਤਨ, ਕਰਵਡ "ਕੋਵਜ਼" ਅਤੇ ਲੰਬਕਾਰੀ ਕੰਧਾਂ ਹੁੰਦੀਆਂ ਹਨ ਜੋ ਵਿਲੱਖਣ ਗਰੈਵੀਟੇਸ਼ਨਲ ਚੁਣੌਤੀਆਂ ਪੇਸ਼ ਕਰਦੀਆਂ ਹਨ। ਦਾ ਡਿਜ਼ਾਈਨ ਏ ਪੂਲ ਕਲੀਨਰ ਰੋਬੋਟ ਰੋਲਰ ਬੁਰਸ਼ ਇਹਨਾਂ ਜਿਓਮੈਟ੍ਰਿਕ ਵਿਭਿੰਨਤਾਵਾਂ ਲਈ ਖਾਤਾ ਹੋਣਾ ਚਾਹੀਦਾ ਹੈ। ਪਰੰਪਰਾਗਤ ਸਿੱਧੇ ਵੈਕਿਊਮ ਬੁਰਸ਼ਾਂ ਦੇ ਉਲਟ, ਇੱਕ ਪੂਲ-ਵਿਸ਼ੇਸ਼ ਰੋਲਰ ਨੂੰ ਲਗਾਤਾਰ ਸੰਪਰਕ ਕਾਇਮ ਰੱਖਣਾ ਚਾਹੀਦਾ ਹੈ ਭਾਵੇਂ ਰੋਬੋਟ ਇੱਕ ਲੰਬਕਾਰੀ ਕੰਧ 'ਤੇ ਚੜ੍ਹ ਰਿਹਾ ਹੋਵੇ ਜਾਂ ਟਾਈਲਡ ਵਾਟਰਲਾਈਨ ਨੂੰ ਪਾਰ ਕਰ ਰਿਹਾ ਹੋਵੇ।
ਉੱਨਤ ਡਿਜ਼ਾਈਨ ਇੱਕ ਫਲੋਟਿੰਗ ਐਕਸਲ ਸਿਸਟਮ ਦੀ ਵਰਤੋਂ ਕਰਦੇ ਹਨ, ਜੋ ਰੋਲਰ ਨੂੰ ਰੋਬੋਟ ਦੀ ਮੁੱਖ ਚੈਸੀ ਤੋਂ ਸੁਤੰਤਰ ਤੌਰ 'ਤੇ ਜਾਣ ਦੀ ਆਗਿਆ ਦਿੰਦਾ ਹੈ। ਇਹ ਸੁਨਿਸ਼ਚਿਤ ਕਰਦਾ ਹੈ ਕਿ ਜਿਵੇਂ ਹੀ ਰੋਬੋਟ ਇੱਕ ਡਰੇਨ ਕਵਰ ਜਾਂ ਸਥਾਨਿਕ ਬੰਪ ਦਾ ਸਾਹਮਣਾ ਕਰਦਾ ਹੈ, ਬੁਰਸ਼ ਸਤ੍ਹਾ ਦੇ ਵਿਰੁੱਧ ਫਲੱਸ਼ ਰਹਿੰਦਾ ਹੈ। ਇਸ ਤੋਂ ਇਲਾਵਾ, ਰੋਲਰ ਦਾ ਵਿਆਸ ਟਾਰਕ ਡਿਲੀਵਰੀ ਵਿੱਚ ਇੱਕ ਮਹੱਤਵਪੂਰਨ ਕਾਰਕ ਹੈ। ਇੱਕ ਵੱਡੇ ਵਿਆਸ ਵਾਲਾ ਰੋਲਰ ਇੱਕ ਵਧੇਰੇ ਮਹੱਤਵਪੂਰਨ ਸੰਪਰਕ ਪੈਚ ਪ੍ਰਦਾਨ ਕਰਦਾ ਹੈ, ਜੋ ਖਾਸ ਤੌਰ 'ਤੇ ਵੱਡੇ ਪੈਮਾਨੇ ਦੇ ਵਪਾਰਕ ਪੂਲ ਵਿੱਚ ਉਪਯੋਗੀ ਹੁੰਦਾ ਹੈ ਜਿੱਥੇ ਸਤਹ ਖੇਤਰ ਕਵਰੇਜ ਊਰਜਾ ਦੀ ਖਪਤ ਦੇ ਵਿਰੁੱਧ ਸੰਤੁਲਿਤ ਹੋਣੀ ਚਾਹੀਦੀ ਹੈ। ਸੰਪਰਕ ਖੇਤਰ ਨੂੰ ਅਨੁਕੂਲ ਬਣਾ ਕੇ, ਸਿਸਟਮ ਗਰਾਊਟ ਲਾਈਨਾਂ ਵਿੱਚ ਡੂੰਘੀ ਪ੍ਰਵੇਸ਼ ਪ੍ਰਾਪਤ ਕਰ ਸਕਦਾ ਹੈ ਜਿੱਥੇ ਐਲਗੀ ਅਕਸਰ ਰਸਾਇਣਕ ਇਲਾਜਾਂ ਤੋਂ ਛੁਪਦੇ ਹਨ।
ਰੋਬੋਟ ਰੋਲਰ ਬੁਰਸ਼ ਵਿੱਚ ਮਟੀਰੀਅਲ ਇਨੋਵੇਸ਼ਨ
ਪਰੰਪਰਾਗਤ ਨਾਈਲੋਨ ਬ੍ਰਿਸਟਲ ਤੋਂ ਮਿਸ਼ਰਤ ਸਮੱਗਰੀ ਵਿੱਚ ਤਬਦੀਲੀ ਨੇ ਉਦਯੋਗ ਵਿੱਚ ਇੱਕ ਮਹੱਤਵਪੂਰਨ ਮੋੜ ਲਿਆ ਹੈ। ਇੱਕ ਸਮਕਾਲੀ ਰੋਬੋਟ ਰੋਲਰ ਬੁਰਸ਼ ਅਕਸਰ ਇੱਕ ਹਾਈਬ੍ਰਿਡ ਉਸਾਰੀ ਦੀ ਵਿਸ਼ੇਸ਼ਤਾ ਹੁੰਦੀ ਹੈ। ਨਾਈਲੋਨ ਜਾਂ ਪੌਲੀਪ੍ਰੋਪਾਈਲੀਨ ਬਰਿਸਟਲ ਢਿੱਲੇ ਮਲਬੇ ਅਤੇ ਗਾਦ ਨੂੰ ਹਟਾਉਣ ਲਈ ਪ੍ਰਭਾਵਸ਼ਾਲੀ ਹੁੰਦੇ ਹਨ, ਪਰ ਉਹ ਇੱਕ ਸਰਗਰਮ ਐਲਗੀ ਬਲੂਮ ਦੀ ਪਤਲੀ, ਪਤਲੀ ਬਣਤਰ ਨਾਲ ਸੰਘਰਸ਼ ਕਰ ਸਕਦੇ ਹਨ। ਇਸਦਾ ਮੁਕਾਬਲਾ ਕਰਨ ਲਈ, ਇੰਜੀਨੀਅਰਾਂ ਨੇ ਵਿਸ਼ੇਸ਼ ਪੋਲੀਮਰਾਂ ਤੋਂ ਬਣੀਆਂ "ਐਕਟਿਵ" ਸਕ੍ਰਬਿੰਗ ਸਟ੍ਰਿਪਾਂ ਨੂੰ ਏਕੀਕ੍ਰਿਤ ਕੀਤਾ ਹੈ।
ਇਹ ਹਾਈਬ੍ਰਿਡ ਬੁਰਸ਼ ਦੋਹਰੀ-ਐਕਸ਼ਨ ਪ੍ਰਕਿਰਿਆ ਰਾਹੀਂ ਕੰਮ ਕਰਦੇ ਹਨ। ਜਦੋਂ ਕਿ ਕਠੋਰ ਬ੍ਰਿਸਟਲ ਚੀਰੇ ਤੱਕ ਡੂੰਘੇ ਪਹੁੰਚ ਜਾਂਦੇ ਹਨ, ਨਰਮ ਪੌਲੀਮਰ ਸਟ੍ਰਿਪਜ਼ ਇੱਕ ਸਕਿਊਜੀ ਵਜੋਂ ਕੰਮ ਕਰਦੇ ਹਨ, ਢਿੱਲੀ ਹੋਈ ਬਾਇਓਫਿਲਮ ਨੂੰ ਪੂੰਝਦੇ ਹਨ ਅਤੇ ਇਸਨੂੰ ਚੂਸਣ ਦੇ ਸੇਵਨ ਵੱਲ ਲੈ ਜਾਂਦੇ ਹਨ। ਇਹ ਐਲਗੀ ਨੂੰ ਪਾਣੀ ਦੇ ਸਾਰੇ ਕਾਲਮ ਵਿੱਚ ਮੁੜ ਵੰਡਣ ਤੋਂ ਰੋਕਦਾ ਹੈ। ਇਸ ਤੋਂ ਇਲਾਵਾ, ਪੂਲ ਦਾ ਰਸਾਇਣਕ ਵਾਤਾਵਰਣ - ਕਲੋਰੀਨ, ਨਮਕ, ਅਤੇ ਵੱਖ-ਵੱਖ pH ਬੈਲੇਂਸਰਾਂ ਨਾਲ ਭਰਪੂਰ - ਪਲਾਸਟਿਕ ਲਈ ਬਦਨਾਮ ਹੈ। ਬ੍ਰਿਸਟਲਾਂ ਨੂੰ ਭੁਰਭੁਰਾ ਬਣਨ ਅਤੇ ਟੁੱਟਣ ਤੋਂ ਰੋਕਣ ਲਈ ਉੱਚ-ਦਰਜੇ ਦੇ ਬੁਰਸ਼ਾਂ ਨੂੰ ਹੁਣ UV-ਸਥਿਰ ਅਤੇ ਰਸਾਇਣਕ-ਰੋਧਕ ਮਿਸ਼ਰਣਾਂ ਨਾਲ ਤਿਆਰ ਕੀਤਾ ਜਾਂਦਾ ਹੈ, ਜੋ ਕਿ ਫਿਲਟਰੇਸ਼ਨ ਕਲੌਗਸ ਦਾ ਕਾਰਨ ਬਣ ਸਕਦਾ ਹੈ।
ਨੈਵੀਗੇਸ਼ਨਲ ਸਿਨਰਜੀ ਅਤੇ ਰੋਬੋਟ ਰੋਲਿੰਗ ਬੁਰਸ਼
ਇੱਕ ਬੁਰਸ਼ ਸਿਰਫ ਓਨਾ ਹੀ ਪ੍ਰਭਾਵਸ਼ਾਲੀ ਹੁੰਦਾ ਹੈ ਜਿੰਨਾ ਕਿ ਸਿਸਟਮ ਜੋ ਇਸਨੂੰ ਸੇਧ ਦਿੰਦਾ ਹੈ। ਏ ਦਾ ਏਕੀਕਰਣ ਰੋਬੋਟ ਰੋਲਿੰਗ ਬੁਰਸ਼ ਮਸ਼ੀਨ ਦੇ ਪਾਥਫਾਈਡਿੰਗ ਤਰਕ ਵਿੱਚ ਅੰਦੋਲਨ ਅਤੇ ਸਫਾਈ ਦੇ ਵਿਚਕਾਰ ਇੱਕ ਸਹਿਜੀਵ ਸਬੰਧ ਬਣਾਉਂਦਾ ਹੈ। ਆਧੁਨਿਕ ਆਟੋਨੋਮਸ ਕਲੀਨਰ "ਬੁਰਸ਼-ਕੇਂਦ੍ਰਿਤ" ਨੈਵੀਗੇਸ਼ਨ ਦੀ ਵਰਤੋਂ ਕਰਦੇ ਹਨ, ਜਿੱਥੇ ਰੋਬੋਟ ਓਵਰਲੈਪਿੰਗ ਪੈਟਰਨ ਜਾਂ ਸਥਾਨਿਕ "ਸਪਾਟ-ਸਫ਼ਾਈ" ਅਭਿਆਸ ਕਰ ਸਕਦਾ ਹੈ ਜਦੋਂ ਸੈਂਸਰ ਫਰਸ਼ 'ਤੇ ਵਧੇ ਹੋਏ ਵਿਰੋਧ ਜਾਂ ਆਪਟੀਕਲ ਤਬਦੀਲੀਆਂ ਦਾ ਪਤਾ ਲਗਾਉਂਦੇ ਹਨ।
ਉੱਚ ਗੰਦਗੀ ਵਾਲੇ ਖੇਤਰਾਂ ਵਿੱਚ, ਜਿਵੇਂ ਕਿ ਇੱਕ ਪੂਲ ਦੇ ਛਾਂ ਵਾਲੇ ਕੋਨਿਆਂ ਵਿੱਚ ਜਿੱਥੇ ਸੂਰਜ ਦੀ ਰੌਸ਼ਨੀ ਤੋਂ ਵਾਂਝੀ ਐਲਗੀ ਵਧਦੀ ਹੈ, ਰੋਬੋਟ ਉੱਚ ਬੁਰਸ਼ RPM ਨੂੰ ਕਾਇਮ ਰੱਖਦੇ ਹੋਏ ਆਪਣੀ ਅੱਗੇ ਦੀ ਗਤੀ ਨੂੰ ਹੌਲੀ ਕਰ ਸਕਦਾ ਹੈ। ਇਹ ਕੇਂਦਰਿਤ ਕੋਸ਼ਿਸ਼ ਇਹ ਯਕੀਨੀ ਬਣਾਉਂਦੀ ਹੈ ਕਿ ਫਿਲਟਰੇਸ਼ਨ ਸਿਸਟਮ ਦੁਆਰਾ ਇਸ ਨੂੰ ਦੂਰ ਕਰਨ ਤੋਂ ਪਹਿਲਾਂ ਐਲਗੀ ਨੂੰ ਚੁੱਕਣ ਲਈ ਮਕੈਨੀਕਲ ਅੰਦੋਲਨ ਕਾਫ਼ੀ ਹੈ। ਡਰਾਈਵ ਮੋਟਰਾਂ ਅਤੇ ਬੁਰਸ਼ ਮੋਟਰ ਵਿਚਕਾਰ ਸਮਕਾਲੀਕਰਨ ਉਹ ਹੈ ਜੋ ਪ੍ਰਵੇਸ਼-ਪੱਧਰ ਦੇ ਕਲੀਨਰ ਨੂੰ ਪੇਸ਼ੇਵਰ-ਗਰੇਡ ਆਟੋਨੋਮਸ ਸਿਸਟਮਾਂ ਤੋਂ ਵੱਖ ਕਰਦਾ ਹੈ। ਇਹ ਇਕਸੁਰਤਾ ਯਕੀਨੀ ਬਣਾਉਂਦੀ ਹੈ ਕਿ ਬੁਰਸ਼ ਸਿਰਫ਼ ਇੱਕ ਪੈਸਿਵ ਕੰਪੋਨੈਂਟ ਨਹੀਂ ਹੈ ਬਲਕਿ ਰੋਬੋਟ ਦੀ ਵਾਤਾਵਰਨ ਜਾਗਰੂਕਤਾ ਵਿੱਚ ਇੱਕ ਸਰਗਰਮ ਭਾਗੀਦਾਰ ਹੈ।
ਰਬੜ ਰੋਲਰ ਬੁਰਸ਼ ਰੋਬੋਟ ਦੀ ਟਿਕਾਊਤਾ ਅਤੇ ਪਕੜ
ਪਾਣੀ ਦੇ ਹੇਠਾਂ ਰੋਬੋਟਿਕਸ ਵਿੱਚ ਸਭ ਤੋਂ ਮਹੱਤਵਪੂਰਨ ਚੁਣੌਤੀਆਂ ਵਿੱਚੋਂ ਇੱਕ ਤਿਲਕਣ, ਐਲਗੀ-ਕੋਟੇਡ ਸਤਹਾਂ 'ਤੇ ਟ੍ਰੈਕਸ਼ਨ ਬਣਾਈ ਰੱਖਣਾ ਹੈ। ਏ ਰਬੜ ਰੋਲਰ ਬੁਰਸ਼ ਰੋਬੋਟ ਇੱਕ ਸੈਕੰਡਰੀ ਟ੍ਰੈਕਸ਼ਨ ਸਹਾਇਤਾ ਵਜੋਂ ਬੁਰਸ਼ ਦੀ ਵਰਤੋਂ ਕਰਕੇ ਇਸ ਸਮੱਸਿਆ ਨੂੰ ਹੱਲ ਕਰਦਾ ਹੈ। ਜਦੋਂ ਇੱਕ ਰੋਬੋਟ ਇੱਕ ਤਿਲਕਣ ਵਾਲੀ ਟਾਇਲ ਦੀ ਕੰਧ 'ਤੇ ਚੜ੍ਹਨ ਦੀ ਕੋਸ਼ਿਸ਼ ਕਰਦਾ ਹੈ, ਤਾਂ ਰੋਲਰ ਦੇ ਰਬੜ ਵਾਲੇ ਭਾਗਾਂ ਦੁਆਰਾ ਪੈਦਾ ਹੋਇਆ ਰਗੜ ਸਲਾਈਡਿੰਗ ਨੂੰ ਰੋਕਣ ਲਈ ਜ਼ਰੂਰੀ "ਚੱਕਣ" ਪ੍ਰਦਾਨ ਕਰਦਾ ਹੈ।
ਇਹਨਾਂ ਰੋਲਰਾਂ ਵਿੱਚ ਵਰਤੇ ਜਾਣ ਵਾਲੇ ਰਬੜ ਦੀ ਘਣਤਾ ਨੂੰ ਧਿਆਨ ਨਾਲ ਕੈਲੀਬਰੇਟ ਕੀਤਾ ਜਾਂਦਾ ਹੈ। ਜੇ ਰਬੜ ਬਹੁਤ ਸਖ਼ਤ ਹੈ, ਤਾਂ ਇਹ ਨਾਜ਼ੁਕ ਵਿਨਾਇਲ ਲਾਈਨਰ ਜਾਂ ਕੱਚ ਦੀਆਂ ਟਾਇਲਾਂ ਨੂੰ ਖੁਰਚ ਸਕਦਾ ਹੈ; ਜੇਕਰ ਇਹ ਬਹੁਤ ਨਰਮ ਹੈ, ਤਾਂ ਇਹ ਅਬਰੈਸਿਵ ਕੁਆਰਟਜ਼ ਜਾਂ ਪਲਾਸਟਰ ਫਿਨਿਸ਼ ਦੇ ਵਿਰੁੱਧ ਸਮੇਂ ਤੋਂ ਪਹਿਲਾਂ ਹੀ ਘਟ ਜਾਵੇਗਾ। ਆਧੁਨਿਕ ਹੱਲ ਵਿੱਚ ਬਹੁ-ਘਣਤਾ ਵਾਲੀ ਮੋਲਡਿੰਗ ਸ਼ਾਮਲ ਹੁੰਦੀ ਹੈ, ਜਿੱਥੇ ਇੱਕ ਕੇਂਦਰੀ ਕਠੋਰ ਕੋਰ ਇੱਕ ਨਰਮ, ਉੱਚ-ਘੜਨ ਵਾਲੀ ਬਾਹਰੀ ਪਰਤ ਵਿੱਚ ਲਪੇਟਿਆ ਹੁੰਦਾ ਹੈ। ਇਹ ਡਿਜ਼ਾਇਨ ਹਾਈ-ਸਪੀਡ ਰੋਟੇਸ਼ਨ ਲਈ ਲੋੜੀਂਦੀ ਢਾਂਚਾਗਤ ਇਕਸਾਰਤਾ ਪ੍ਰਦਾਨ ਕਰਦਾ ਹੈ ਜਦੋਂ ਕਿ ਵਾਟਰਲਾਈਨ 'ਤੇ ਐਲਗੀ ਨੂੰ ਰਗੜਨ ਲਈ ਲੋੜੀਂਦੇ "ਟੱਕੀਨੇਸ" ਦੀ ਪੇਸ਼ਕਸ਼ ਕਰਦਾ ਹੈ - ਸਾਫ਼ ਰੱਖਣ ਲਈ ਕਿਸੇ ਵੀ ਪੂਲ ਦਾ ਸਭ ਤੋਂ ਮੁਸ਼ਕਲ ਖੇਤਰ।
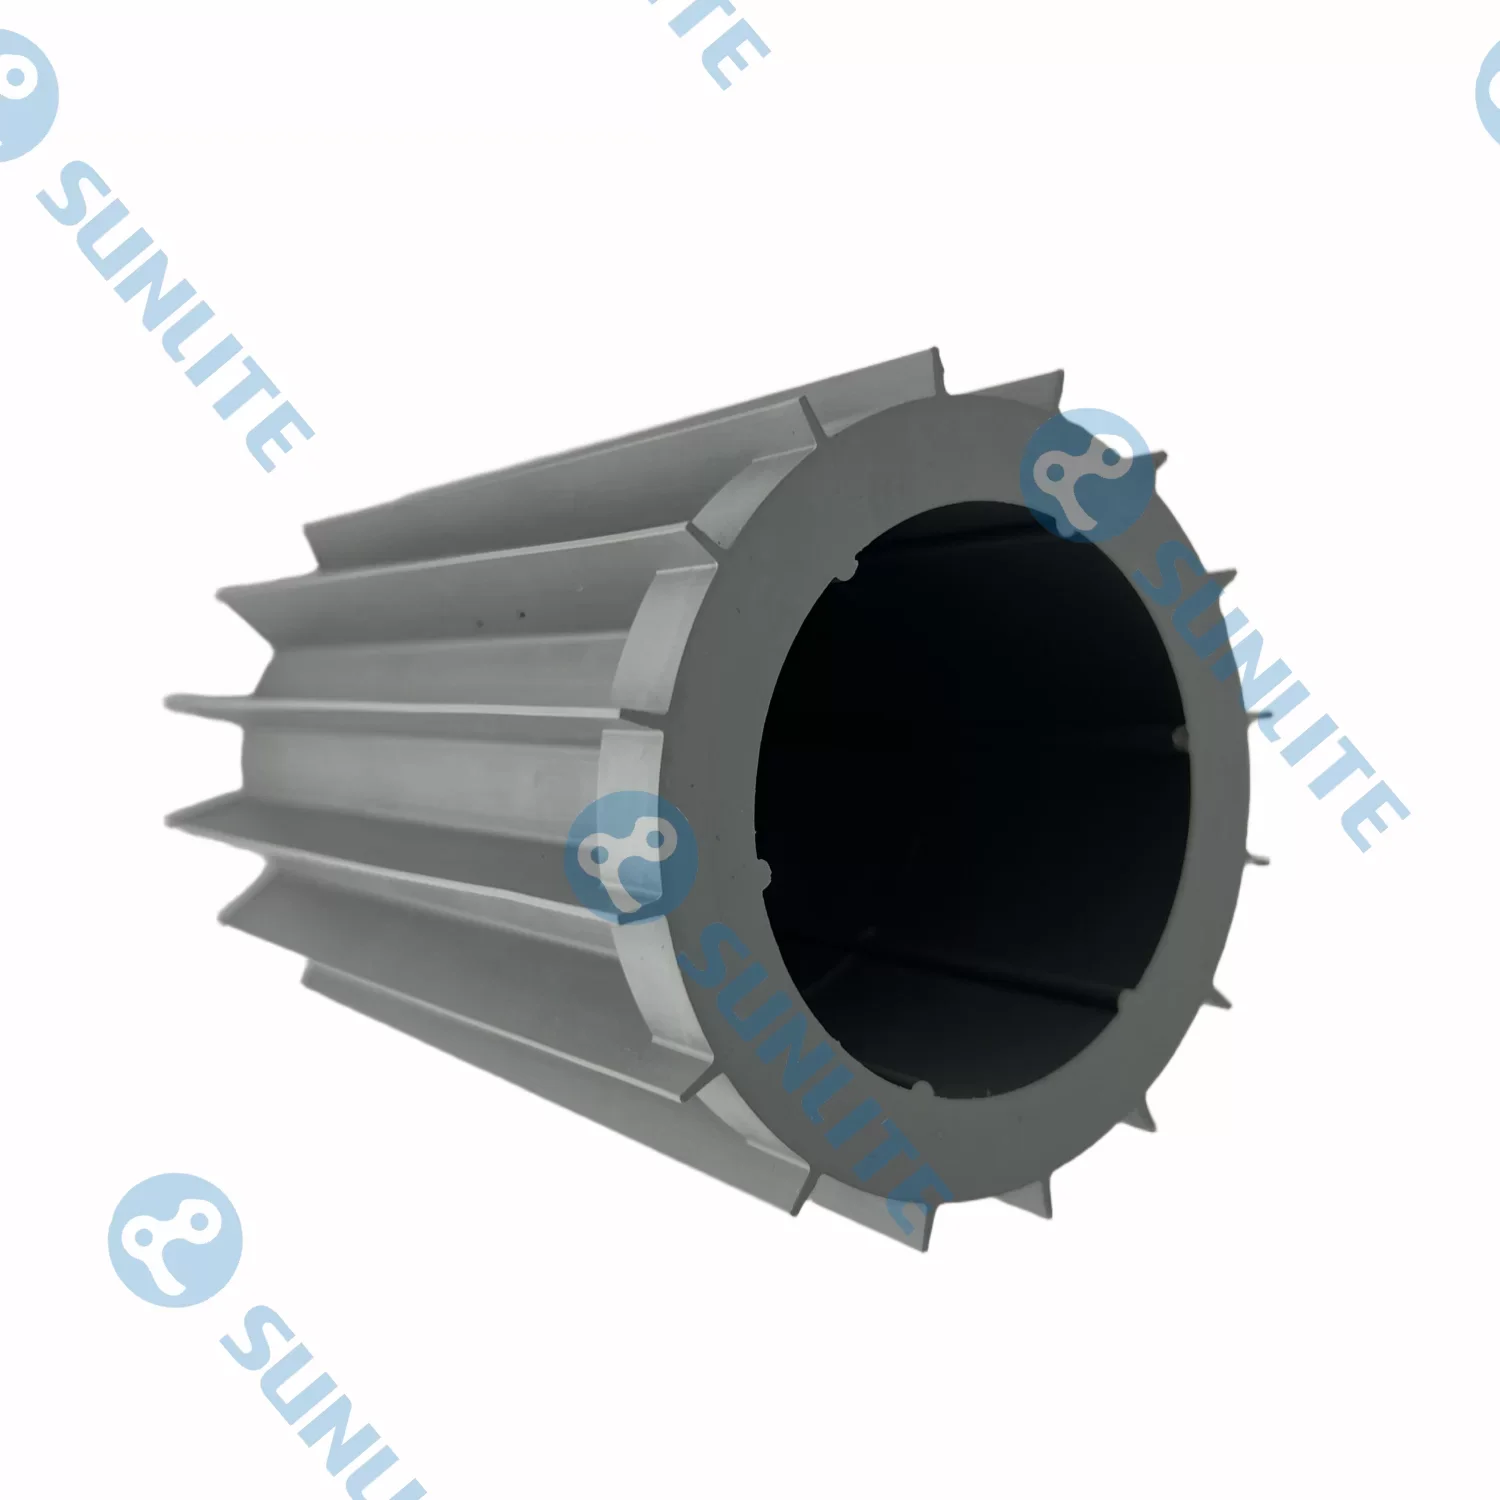
ਰਿਹਾਇਸ਼ੀ ਅਤੇ ਵਪਾਰਕ ਸਵੀਮਿੰਗ ਪੂਲਾਂ ਵਿੱਚ ਕ੍ਰਿਸਟਲਿਨ ਪਾਣੀ ਦੀ ਸਾਂਭ-ਸੰਭਾਲ ਇੱਕ ਲੇਬਰ-ਇੰਟੈਂਸਿਵ ਮੈਨੂਅਲ ਕੰਮ ਤੋਂ ਇੱਕ ਬਹੁਤ ਹੀ ਵਧੀਆ ਰੋਬੋਟਿਕ ਓਪਰੇਸ਼ਨ ਵਿੱਚ ਬਦਲ ਗਈ ਹੈ।